Як потрапити в оборонні технології цивільному спеціалісту: які ролі відкриті, що перевіряє роботодавець, скільки триває найм і з чого почати перехід з ІТ.
У I кварталі 2026 року оборонні компанії опублікували на DOU 3005 вакансій. Це більше, ніж за весь 2024 рік. Найпомітніше зросла кількість пропозицій для людей з 1–3 роками професійного досвіду: 979 проти 604 кварталом раніше (аналітика DOU). Шукають інженерів, проджект-менеджерів, рекрутерів, маркетологів, фахівців із закупівель.
Тобто кар'єра в deftech для цивільного спеціаліста відкрита. Питання в тому, з якою роллю заходити і до чого готуватися.
Чи потрібен військовий досвід для роботи в оборонці
Для більшості ролей ні. Оборонні компанії наймають за професією: embedded-розробник, QA, Project Manager, HR, procurement. CEO BazaIT Defense Оксана Горбунова наводить три реальні переходи з ІТ та виробництва в defence без технічного бекграунду.
Ветеранський досвід є перевагою для частини позицій. В «Атлон Авіа», наприклад, говорять про запит на ветеранський досвід і наводять приклад позиції начальника відділу технічної підтримки. Але це вимога конкретних ролей, і вона не поширюється на ринок загалом.
Які ролі в defence tech відкриті цивільним
Конкуренція розподілена нерівно. У середньому на deftech-вакансію відгукується 9 кандидатів, але на Project Manager їх майже 27, а на QA близько 22. Найменше охочих там, де потрібне залізо.
Три речі, про які в класичному ІТ на співбесіді майже не говорять.
Безпекова перевірка. Background check, NDA, а в багатьох компаніях і поліграф. Ми розпитали поліграфологиню та HR-директорку Dwarf Engineering, як проходить поліграф і як до нього готуватися.
Ставлення до публічності. Для частини ролей діють жорсткі правила OPSEC, аж до видалення профілів у соцмережах. Для інших, як-от партнерства чи фандрейзинг, відкритість залишається робочим інструментом. Від чого це залежить, краще з'ясувати до першої розмови.
Готовність до формату. Onsite, швидка зміна пріоритетів, процеси, які ще формуються. За словами Оксани Горбунової, кандидати частіше не проходять співбесіду через нереалістичні очікування, ніж через брак технічних знань.
Найм теж іде у своєму темпі. За практикою BazaIT Defense, від першого контакту з кандидатом до найму проходить у середньому 24 дні, а медіанний термін закриття вакансії становить 44 дні.
Як перейти з ІТ у defence tech: п'ять кроків
Обери роль, яка продовжує твій досвід. Project Manager стає Program Manager, фахівець із supply chain переходить у procurement, Business Development у партнерства. Перенесена функціональна база плюс кілька місяців на домен: так виглядають усі три траєкторії, які описує BazaIT.
Розберися в продукті. Що створює компанія, хто кінцевий користувач, який шлях проходить виріб від ідеї до поля. Базову термінологію реально опанувати за 2–4 тижні.
Перепиши резюме під hardware-контекст. Покажи досвід роботи з довгими циклами, залежностями від постачальників, вимогами до якості. Внутрішні матеріали попередніх роботодавців у портфоліо не додавай: легковажність із конфіденційністю тут помічають одразу.
Іди туди, де наймають. Розділ deftech на DOU, ярмарок вакансій «Арсенал талантів», профільні вебінари й події. Вхід у галузь часто відбувається через рекомендації, тож нетворк важить не менше за відгуки на вакансії.
Підготуй чесні відповіді на незручні питання. Про родичів на окупованих територіях чи за кордоном, про причини звільнень. Порада HR-директорки Dwarf Engineering однозначна: говорити правду, бо інформація однаково з'ясується.
Чесно про складнощі
Зарплата на старті може бути нижчою. Медіана розробника в DefTech становить $2850, це на $480 менше, ніж в ІТ (опитування DOU). Виняток серед масових ролей — Project Manager: $2500 в оборонці проти $2200 в ІТ.
Без досвіду зайти важко. Вакансій для кандидатів без досвіду в I кварталі 2026 року було 49 з трьох тисяч. У II кварталі DOU зафіксував, що компанії дедалі частіше шукають досвідчених фахівців. Оборонка наразі працює як наступний крок для людей із професією, і значно рідше як перше місце роботи.
Про успіхи не розкажеш. Робота під NDA означає, що портфоліо за ці роки буде порожнім для зовнішнього світу. Комусь це байдуже, для когось стає несподіванкою.
Python-розробник — це програміст, який мовою Python пише серверну частину сайтів і застосунків, автоматизує рутинні процеси та працює з даними. У червні 2026 року медіанна зарплата Senior Python Developer в Україні сягнула $5000, і це найпомітніше зростання серед усіх мов програмування за півроку (дані DOU).
Далі про те, чим саме займається Python developer, що йому треба знати, скільки платять на кожному рівні і як зайти в професію з нуля.
Що робить Python-розробник
Більшість Python-розробників працюють на backend. Це частина продукту, якої користувач не бачить: вона приймає запит, перевіряє права, дістає дані з бази, рахує і повертає відповідь. Ти натискаєш «Оплатити» в застосунку, і за пів секунди десь на сервері відпрацьовує код, написаний такою людиною.
Типовий тиждень виглядає приблизно так:
написати або доопрацювати API для нової функції
знайти, чому запит до бази виконується три секунди замість трьохсот мілісекунд
покрити код тестами й пройти code review
обговорити з аналітиком і фронтенд-розробником, які дані й у якому форматі потрібні
розібратися з помилкою, яка з'являється лише в одного клієнта
Писання коду займає меншу частину часу, ніж здається збоку. Решта йде на читання чужого коду, уточнення вимог і пошук причин.
Де використовують пайтон
Python (українською часто пишуть «пайтон») поширений у кількох напрямах, і від напряму залежить, який стек доведеться вчити.
Для першої роботи найчастіше обирають backend: тут багато вакансій і зрозумілий шлях зростання. Перейти звідти в дані чи AI простіше, ніж навпаки.
Що має знати Python-розробник
Набір для Junior-рівня менший, ніж лякають списки в інтернеті:
Основи мови. Типи даних, функції, цикли, робота з файлами, обробка помилок.
ООП. Класи, наслідування, інкапсуляція на рівні «можу пояснити, навіщо це тут».
Git. Гілки, коміти, pull request. Без цього в команді не працюють.
Бази даних. SQL і PostgreSQL: вибірки, join, індекси.
Фреймворк. Django або FastAPI. Один, але до рівня закінченого проєкту.
REST API. Як його спроєктувати, задокументувати й протестувати.
Тести. pytest і звичка перевіряти власний код.
Англійська. Достатня, щоб читати документацію і писати коментарі.
Окремий пункт останніх двох років — AI-асистенти для коду. Роботодавці вже чекають, що ти вмієш ними користуватися. І так само чекають, що ти здатен перевірити й пояснити кожен рядок, який асистент згенерував.
Скільки заробляє Python-розробник в Україні
DOU опитав влітку 2026 року понад 4,5 тисячі розробників. Картина для Python така:
Ще дві цифри з того самого дослідження. 72% розробників працюють повністю віддалено. Медіана в офісі становить $2350, на ремоуті $3572.
Є ніша, де Python-розробники заробляють помітно більше за середнє по ринку. У DefTech розробники з Python мають найвищу медіану серед усіх мов: $4500 проти $3500 у розробників в ІТ загалом. Там мову використовують для комп'ютерного зору, обробки даних і внутрішніх систем.
Усі суми вказані чистими й узяті з анонімного опитування. Реальна пропозиція залежить від компанії, проєкту та англійської.
Junior, Middle, Senior: як росте Python developer
Junior виконує чітко поставлені задачі під наглядом і вчиться на code review. Зазвичай цей етап триває рік-півтора.
Middle самостійно веде функцію від обговорення до релізу. Він уже бачить, де рішення зламається під навантаженням, і говорить про це до того, як написати код.
Senior відповідає за архітектуру, вибір технологій і за те, щоб решта команди росла. Коду пише менше, рішень ухвалює більше.
Перехід між рівнями визначає складність задач, які тобі довіряють. Роки стажу самі собою грейд не підвищують.
Вивчи основи й одразу пиши код. Після кожної теми маленька задача: калькулятор, парсер файлу, телеграм-бот.
Додай базу даних і фреймворк. Збери невеликий сервіс з API: трекер витрат, сервіс бронювання, каталог.
Оформи два-три проєкти на GitHub. З описом, інструкцією запуску й тестами. Це твоє портфоліо.
Готуйся до співбесід паралельно з навчанням. Алгоритмічні задачі, питання з SQL, розповідь про власний проєкт.
За кілька місяців регулярної роботи можна дійти до рівня, з яким ходять на співбесіди. Пошук першої роботи після цього зазвичай займає ще кілька місяців, бо конкуренція серед початківців висока.
Python курси чи самоосвіта
Пайтон реально вивчити самостійно: документація відкрита, безкоштовних матеріалів багато. Самоосвіта підходить тим, хто вміє тримати режим без зовнішніх дедлайнів і знає, у кого спитати, коли застряг.
Курси мають сенс, якщо тобі потрібні структура, перевірка коду живою людиною і група, яка не дає зійти з дистанції. Обираючи, дивись на три речі: хто викладає і де працює зараз, скільки у програмі практики з code review, чи є на виході проєкт для портфоліо. Обіцянка гарантованого працевлаштування має насторожити.
FPV-дрон складається з п'яти інженерних шарів: силова частина, польотний контролер, прошивка, зв'язок і бортовий комп'ютер. Під кожен шар є свій набір технологій, і «розробка FPV-дронів» у вакансії може означати будь-який із них. Українські виробники описують потрібну людину широко: вона збирає апарат з нуля, працює з нестандартними конфігураціями, налаштовує контролери й орієнтується в кількох прошивках (аналітика DOU).
Нижче розкладено, що стоїть за кожним шаром, у якому порядку це вчити і скільки за це платять.
Із чого складається FPV-дрон з погляду інженера
Опанувати все одразу не вийде, і від тебе цього ніхто не чекає. Зазвичай інженер глибоко знає один-два шари й розуміє, як вони стикуються з рештою.
Електроніка та embedded: база для всього іншого
Без цього рівня решта стека перетворюється на перебір налаштувань навмання. Мінімум виглядає так:
закон Ома, струм, напруга, опір на рівні «порахувати, а не вгадати»
мультиметр, осцилограф, логічний аналізатор
паяння і читання принципових схем
протоколи UART, SPI, I2C: саме ними контролер спілкується з датчиками й периферією
C або C++ на рівні, достатньому, щоб читати код прошивки
Якщо ти розробник і заліза ще не торкався, почни звідси. Якщо ти оператор або технік, цю частину ти знаєш руками, залишається додати код. Системно обидва шляхи проходять у програмі Embedded Development.
Прошивки: Betaflight, INAV, ArduPilot, PX4
Прошивка визначає, як апарат поводиться в повітрі. Для FPV із ручним керуванням стандартом є Betaflight. Коли потрібна навігація, беруть INAV або ArduPilot. PX4 частіше зустрічається в R&D і там, де дрон є частиною більшої роботизованої системи.
Починати варто з однієї. Для FPV логічний вибір Betaflight: у ній контур керування найпростіший і весь на видноті. Детальне порівняння стеків, ліцензій і порогу входу ми зробили в окремому матеріалі про ArduPilot, Betaflight і PX4.
PID, фільтри й Blackbox: як дрон тримається в повітрі
Тут починається інженерія польоту. Гіроскоп тисячі разів на секунду повідомляє контролеру кутову швидкість. Фільтри прибирають шум від вібрацій. PID-регулятор порівнює бажане з реальним і видає команду моторам через ESC протоколом DShot.
Що потрібно вміти:
пояснити, за що відповідає кожна зі складових P, I, D і FeedForward
налаштувати Dynamic Notch і RPM-фільтрацію
зняти лог у Blackbox і знайти на графіку причину осциляцій
налаштувати failsafe, щоб втрата сигналу не закінчувалась втратою апарата
Саме за логами відрізняють інженера від людини, яка копіює чужі пресети. Пресет працює на тій рамі й тих моторах, під які його зробили. На твоїй конфігурації він може поводитися інакше.
Зв'язок: ExpressLRS, CRSF, MAVLink
Канал керування у більшості сучасних FPV-збірок будують на ExpressLRS із протоколом CRSF. Старіший SBUS досі трапляється, тож знати його теж варто. Для телеметрії й автономних режимів використовують MAVLink: ним обмінюються автопілот, наземна станція і бортовий комп'ютер.
Для розробника MAVLink найважливіший із трьох. Хто вміє читати й формувати його повідомлення, той може підключити до дрона власний софт: від логера до модуля, який керує польотом через MAVSDK.
Симуляція: SITL і Gazebo
SITL запускає прошивку на звичайному комп'ютері, а фізику польоту рахує симулятор, найчастіше Gazebo. Місію можна прогнати десятки разів, зламати параметри, імітувати відмову датчика. Жодного ризику для заліза.
У виробничих командах так перевіряють логіку перед кожним виїздом на полігон. Для навчання це ще й спосіб почати без апарата: перші тижні потрібні лише ноутбук і терпіння.
Бортовий комп'ютер і computer vision
Наступний рівень складності: поруч із польотним контролером ставлять Raspberry Pi або Jetson. На ньому працює код, який обробляє відео й передає автопілоту команди. Стек тут уже ближчий до звичайної розробки: Python, OpenCV, PyTorch, YOLO, експорт моделей в ONNX.
Якщо ти з software, це найкоротший шлях у галузь, бо половину інструментів ти вже знаєш. Бракує зазвичай розуміння обмежень заліза: модель має вкладатися в пам'ять і встигати обробити кадр. Цьому присвячена програма Computer Vision.
Тут варто знати цифри до того, як планувати перехід. За зарплатним звітом DOU за літо 2026, медіана інженера БПЛА становить $1500, і це одна з найнижчих зарплат у DefTech. Для порівняння: розробники з Python у тій самій галузі мають медіану $4500.
Різниця пояснюється глибиною. Збирання й базове налаштування опановують швидко, тому таких людей на ринку більше. Firmware, embedded і computer vision потребують років, і саме сюди веде кар'єрне зростання. Стек із цієї статті якраз і є маршрутом від першої ролі до другої.
Самоосвіта чи курси з оборонних технологій
Усе з цього списку можна знайти у відкритій документації та на YouTube. Складність в іншому: матеріали розрізнені, і без зворотного зв'язку важко зрозуміти, чи правильно ти читаєш власний лог.
Освітня програма Drones Firmware у Beetroot Academy проходить цей стек за 18 занять: Betaflight, ArduPilot, PX4 та INAV, MAVLink і фінальний проєкт у симуляторі. Решта програм напряму зібрана на сторінці Defence & Dual-use.
Матеріал підготував Senior Embedded Developer з української defence-компанії.
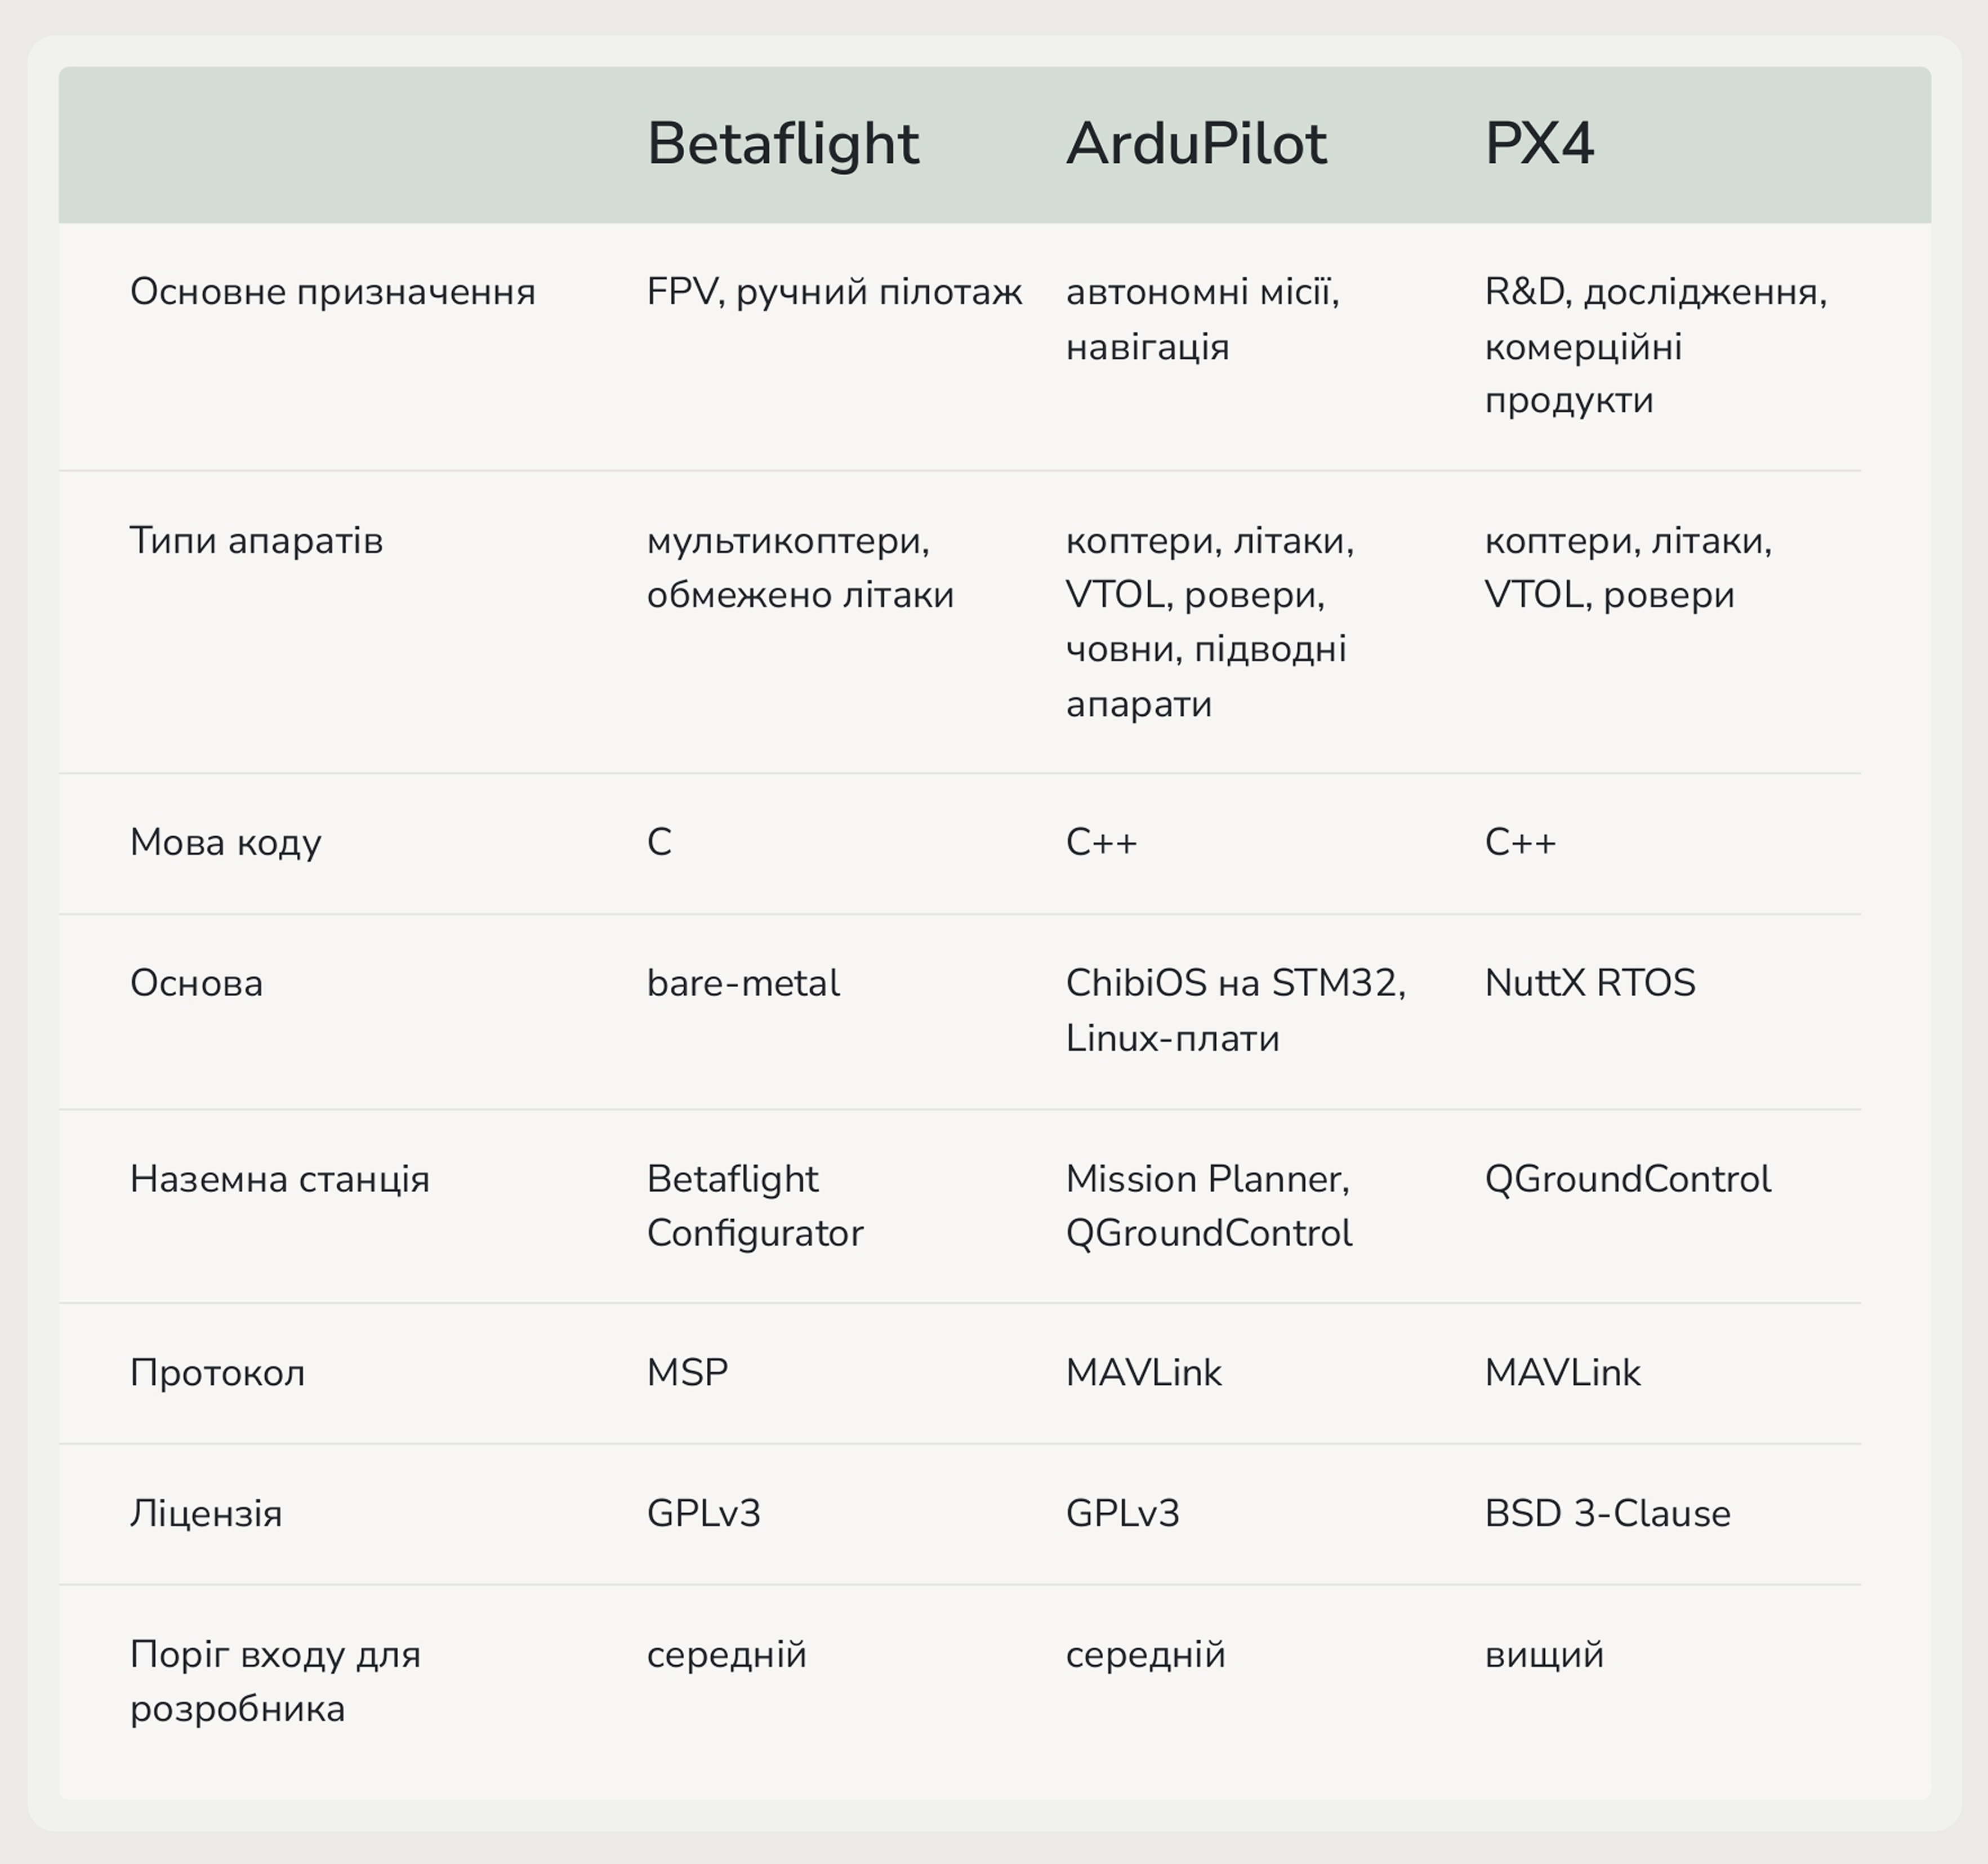
Betaflight обирають для FPV-дронів із ручним керуванням. ArduPilot беруть для автономних місій на різних типах апаратів. PX4 підходить для R&D і продуктів, де важать модульна архітектура та дозвільна ліцензія. Усі три прошивки відкриті, і знання хоча б двох із них уже з'являється у вимогах українських виробників: у Vyriy, наприклад, шукають UAV-інженерів, які орієнтуються в різних прошивках, зокрема ArduPilot і Betaflight (DOU).
Нижче порівняння без спроби назвати «найкращу». Кожна прошивка для дрона розв'язує свою задачу, і вибір першої залежить від твого бекграунду.
Порівняння ArduPilot, Betaflight і PX4 в одній таблиці
Betaflight: прошивка для FPV і ручного керування
Betaflight виріс із проєкту Cleanflight і зосереджений на одному: дати пілоту максимально швидкий і передбачуваний відгук апарата. Автономності тут мінімум, із навігаційних функцій є хіба що GPS Rescue. Зате контур керування відшліфований до дрібниць.
Для інженера це найкоротший шлях зрозуміти, як дрон тримається в повітрі. Ланцюжок простий і весь на видноті: гіроскоп, фільтри, PID-регулятор, мікшер, мотори. Змінив коефіцієнт, зняв лог у Blackbox, побачив різницю на графіку.
Що варто опанувати:
PID-тюнінг і налаштування фільтрів
аналіз логів Blackbox
протоколи регуляторів (DShot) і приймачів (CRSF)
структуру targets під різні польотні контролери
Якщо ти вже літаєш на FPV, половину цього знаєш руками. Залишається зрозуміти, що відбувається в коді.
ArduPilot: автономні місії та багато типів апаратів
ArduPilot розвивається з 2009 року і підтримує коптери, літаки, ровери й підводні апарати в одній кодовій базі. Його сильна сторона — автономність: політ по точках, режими утримання позиції, повернення, сценарії failsafe на випадок втрати зв'язку чи живлення.
Усередині працює фільтр оцінки стану EKF, який зводить дані гіроскопа, акселерометра, барометра, компаса й GPS в одну картину. Саме тут новачки проводять найбільше часу, бо поведінка апарата залежить від сотень параметрів, і кожен із них щось означає.
Що варто опанувати:
MAVLink: телеметрія, команди, зв'язок із companion-комп'ютером
систему параметрів і польотні режими
аналіз логів DataFlash
Lua-скрипти, якими додають власну логіку без перезбирання прошивки
PX4: модульна архітектура і дозвільна ліцензія
PX4 підтримує Dronecode Foundation, а сама прошивка працює поверх NuttX RTOS. Система зібрана з окремих модулів, які обмінюються повідомленнями через шину uORB за схемою publish-subscribe. Хочеш замінити оцінювач стану чи контролер — пишеш свій модуль і підписуєш його на потрібні топіки.
Через цю архітектуру PX4 люблять у дослідницьких командах і там, де дрон є частиною більшої роботизованої системи. Інтеграція з ROS 2 йде через uXRCE-DDS, а для симуляції зазвичай беруть Gazebo. Поріг входу вищий: без розуміння RTOS і C++ читати цей код важко.
GPL чи BSD: чому ліцензія прошивки важить для компанії
ArduPilot і Betaflight розповсюджуються під GPLv3. Якщо компанія передає комусь пристрій зі зміненою прошивкою, вона має надати й змінений код. PX4 під BSD 3-Clause такої вимоги не містить. Тому в продуктових командах вибір стека часто починається з юридичного питання, і лише потім доходить до технічного.
Для тебе як для інженера звідси практичний висновок: дивись, на якому стеку працює компанія, куди хочеш потрапити. Причина вибору може бути зовсім не в якості коду.
З якої прошивки для дрона починати навчання
Універсальної відповіді немає, зате є чотири типові ситуації.
Ти оператор або FPV-пілот. Починай із Betaflight: поведінку апарата ти вже відчуваєш, тепер розбери, що стоїть за кожним налаштуванням. Далі переходь до ArduPilot.
Ти backend- або embedded-розробник. Бери ArduPilot або PX4 у симуляторі. Можна читати код, запускати місії й ламати параметри без жодного заліза.
Ти з робототехніки, ROS або computer vision. PX4 ближчий до звичних інструментів.
Ти цілишся в конкретну компанію. Відкрий її вакансії й подивися, яка прошивка там згадується. Це найчесніший орієнтир.
Найчастіша помилка на старті — вчити всі три стеки одночасно. Краще довести один до рівня «можу пояснити, чому апарат повівся саме так», а другий добрати потім.
SITL: як вчитися без дрона
SITL (software in the loop) запускає ту саму прошивку на звичайному комп'ютері, а фізику польоту рахує симулятор. Ти пишеш місію, міняєш параметри, імітуєш відмову датчика й дивишся логи, не ризикуючи розбити апарат. ArduPilot має власний SITL, PX4 зазвичай запускають разом із Gazebo.
Для переходу з ІТ це ключова річ: перші тижні можна працювати тільки з кодом і симуляцією, а до заліза дійти вже з розумінням, що саме перевіряєш.
Де навчитися системно
Освітня програма Drones Firmware у Beetroot Academy проводить по всьому циклу роботи з польотними системами, від прошивки до автономного польоту: 18 занять про Betaflight, ArduPilot, PX4 та INAV і практика в SITL-симуляціях. Якщо бракує бази з мікроконтролерів, почни з курсу Embedded Development.
Якщо ви починаєте розбиратися в розробці дронів, чотири назви трапляються постійно: Betaflight, INAV, PX4 і ArduPilot. Усі чотири – прошивки для польотних контролерів, і всі керують апаратом у польоті. Але архітектура в них різна, бо створювали їх під різні задачі й різне залізо.
Що таке прошивка польотного контролера
Польотний контролер — це плата з мікроконтролером і сенсорами (гіроскоп, акселерометр, барометр, іноді GPS і компас), яка керує дроном у польоті. Прошивка - це програма на цій платі: вона зчитує дані сенсорів і команди пілота, стабілізує апарат і керує моторами. Від прошивки залежить, що вміє дрон: різко маневрувати у FPV, утримувати позицію за GPS чи самостійно виконувати місію за точками.
Звідки ця різниця? Найпростіше пояснити через історію, бо ці прошивки походять із двох окремих гілок розробки.
Історія прошивок:: від 8-бітних плат до 32-бітних
Перші аматорські польотні контролери працювали на Arduino з 8-бітними мікроконтролерами ATmega. На такому залізі почалися обидві гілки.
Перша гілка – ArduPilot (в українському сегменті його часто пишуть як «ардупілот»). Він з'явився наприкінці 2000-х на платах APM на базі Arduino і від початку задумувався як автопілот із місіями за точками й автономною навігацією. Коли ETH Zurich разом із 3D Robotics випустили 32-бітну плату Pixhawk, ArduPilot перейшов на неї. Навколо Pixhawk згодом виріс і PX4.
Друга гілка почалася з MultiWii, і задача там була скромніша. Прошивка працювала на Arduino з гіроскопом, який діставали з контролера Nintendo Wii (звідси назва), і мала просто стабілізувати мультиротор на дешевому слабкому процесорі. Тому ця лінія з самого початку трималася простої математики і спрощеного PID-контролера.
8-бітного Arduino швидко стало замало: не вистачало ні швидкодії, ні пам'яті. MultiWii переписали під 32-бітні мікроконтролери STM32F1, і так з'явився Baseflight разом із першими STM32-контролерами на кшталт Naze32.
Навіщо з'явився CleanFlight
CleanFlight відгалузився від Baseflight. Зробив це розробник Домінік Кліфтон, відомий як Hydra, і причини в нього були цілком практичні. Код Baseflight було важко підтримувати, прошивка працювала лише на кількох платах, а нові функції додавалися повільно. У CleanFlight код переписали чистіше, додали підтримку інших контролерів, нові PID-контролери і blackbox-логування польотів.
Спільнота навколо CleanFlight росла, і з часом розробники захотіли різного. Одним потрібна була максимальна продуктивність 5-дюймових мультироторів, іншим – GPS і навігація. Так з'явилися два окремі проєкти, Betaflight та INAV, а сам CleanFlight поступово втратив користувачів і перестав розвиватися як окрема прошивка.
Тож CleanFlight є предком Betaflight та INAV, а ArduPilot і PX4 до нього стосунку не мають.
Betaflight: прошивка для FPV-дронів
Betaflight виріс із запиту на продуктивність мультироторів. Розробники вкладаються у швидкий цикл стабілізації, фільтри й тонке налаштування PID, і серед FPV-пілотів ця прошивка стала фактичним стандартом.
Список підтримуваних апаратів у Betaflight довший, ніж можна подумати. Крім квадрокоптерів у X- і +-конфігурації, там є трикоптери, гекса- й октокоптери, літаюче крило і літак із сервоприводами. Проте розвивається прошивка передусім навколо мультироторів, і найсильніша вона саме там.
Налаштовують Betaflight через Betaflight Configurator. Там прошивають плату, налаштовують PID, фільтри, режими польоту та OSD.
INAV: GPS-навігація для крил і літаків
INAV – друга гілка CleanFlight. Її розробники зробили ставку на GPS і навігацію, тому основні режими тут – утримання позиції й висоти, повернення додому і польоти за маршрутом.
INAV добре працює з літаками й крилами, але на ній можна зібрати і мультиротор, ровер чи човен, бо мікшер налаштовується гнучко. Апарат програмують через графічний інтерфейс за допомогою логічних умов і глобальних змінних. Так, наприклад, налаштовують перемикання відеопередавача (VTX) за певних умов.
PID-контролер і фільтри в INAV влаштовані інакше, ніж у Betaflight, хоча загальний принцип той самий.
ArduPilot: класична база для різних апаратів
ArduPilot – найстаріша з чотирьох платформ і класична база для автопілотів. Під кожен тип апарата в цьому сімействі є своя прошивка:
ArduCopter – мультиротори і гелікоптери
ArduPlane – літаки, зокрема VTOL-схеми
ArduRover – наземні апарати і човни
ArduSub – підводні апарати
AntennaTracker – автоматичне наведення антени на апарат
Blimp – дирижаблі
ArduPilot цінують за перевірену стабілізацію, розвинену навігацію, велику документацію і спільноту. Його ставлять там, де апарат має виконувати місію передбачувано. Для зв'язку з апаратом ArduPilot використовує протокол MAVLink, а місії планують у наземних станціях Mission Planner або QGroundControl.
PX4: сучасний автопілот із модульною архітектурою
PX4 – автопілот того ж класу, що й ArduPilot. Він розвивається разом з екосистемою Pixhawk, тож під нього є найсучасніше залізо.
Архітектура PX4 модульна: компоненти обмінюються даними через внутрішню систему повідомлень, і з прошивки можна прибрати все, що не потрібно у вашому проєкті. Є інтеграція з ROS 2 і розвинені інструменти симуляції. Основні типи апаратів – мультиротори, літаки, VTOL і ровери. Гелікоптери, дирижаблі, човни й підводні апарати теж підтримуються, але на базовому рівні.
Як обрати прошивку під свою задачу
Універсальної найкращої прошивки немає. Вибір залежить від того, що саме ви будуєте.
Для FPV-збірки логічно почати з Betaflight, а для маршрутних місій на крилі з легким контролером підійде INAV. Якщо потрібен повноцінний автопілот, вибирати доведеться між ArduPilot і PX4. Перший дає перевірену базу, другий дає модульну архітектуру та інтеграцію із сучасним робототехнічним стеком.
Коли з прошивкою визначилися, починається практика: прошити політник, налаштувати PID, зібрати апарат, який справді літає. Цьому присвячена освітня програма Drones Firmware в Beetroot Academy, де стек дронів розбирають на реальному залізі.
Є, і її стає більше: у I кварталі 2026 року кількість віддалених deftech-вакансій на DOU була найбільшою за весь час. Найчастіше це нетехнічні ролі та розробка внутрішніх систем.
З якої нетехнічної ролі найлегше зайти?
З тієї, яку ти вже виконуєш. HR, маркетинг, sales і закупівлі в оборонних компаніях потребують тих самих навичок, що й в ІТ, плюс розуміння продукту й домену.
Скільки технічних знань потрібно менеджеру?
Достатньо, щоб розуміти продукт, читати технічну документацію й ставити інженерам точні запитання. Вміння писати код не вимагається.