Black Friday
16–27 листопада · −25% на повну оплату, −40% на перший платіж при помісячній оплаті
Logo Icon Beetroot Academy

Early Bird умови для нових знань

Забронюйте місце зараз — ціна фіксується на момент реєстрації.
до 25 Жовтня

-25%

до 1 Листопада

-15%

до 8 Листопада

–10%

Не знаєте, що обрати?

Ми поговоримо про різні можливості в ІТ й визначимо, як разом досягти ваших цілей
Ми зв'яжемося з вами якомога швидше в будні дні

Отримали вашу заявку!

Дякуємо, що цікавитесь навчанням в Beetroot Academy
Очікуйте дзвінок, ми зв'яжемося з вами протягом одного робочого дня і відповімо на усі запитання.
Вибачте, це технічна помилка. Спробуйте ще раз!
Або ви можете написати нам в Telegram
Якщо вам так зручніше, напишіть нам, відповімо якнайшвидше в робочі години

Ваш перший крок!

Залиште свої контакти, і ми зв'яжемось із вами, щоб розповісти більше про курс і допомогти стартувати.

Отримали вашу заявку!

На вашій пошті вже чекає наступний крок, тому не забудьте перевірити вхідні і розділ "спам".
‍
До зустрічі!
Вибачте, це технічна помилка. Спробуйте ще раз!

Сукуленти, кераміка, будматеріали: що спільного?

No items found.
Читати:
minutes
хв
17 січня, 2019
Олена Алчанова
авторка блогу Beetroot Academy
Поділитися в соцмережах
Все це — теми свіженьких робіт наших дизайнерів. Вже традиційно наприкінці семестру обираємо найстаранніших випускників і випускниць і показуємо, чого вони навчились за 4 місяці. Часто студенти працюють над власним болем і вирішують власні задачі. Не вистачає зручного магазину білизни — зробимо дизайн. Набридли стандартні сервіси бронювання — створимо новий. Ми любимо порівнювати попереднє місце роботи з випускним проєктом і гадати, яких же клієнтів матимуть наші Junior дизайнери.

Все це — теми свіженьких робіт наших дизайнерів. Вже традиційно наприкінці семестру обираємо найстаранніших випускників і випускниць і показуємо, чого вони навчились за 4 місяці. Часто студенти працюють над власним болем і розв'язують власні задачі. Не вистачає зручного магазину білизни — зробимо дизайн. Набридли стандартні сервіси бронювання — створимо новий. Ми любимо порівнювати попереднє місце роботи з випускним проєктом і гадати, яких же клієнтів матимуть наші Junior дизайнери.
Вероніка Моргунова з Вінниці займається приватним підприємництвом. Після навчання на курсі дизайну зробила сайт для кафе.

undefined

Одногрупник Вероніки, Андрій Палій, працює в інтернет-магазині. В нас він створив лендінг для бази відпочинку.

undefined

І ще одна дизайнерка з Вінниці, Ніна Максимова. Ніна працює менеджеркою з реклами в мережі супермаркетів. А на випускному вона продемонструвала сайт продажу велосипедів.

undefined

Цього семестру покажемо тобі роботи студенток із Запоріжжя. До нас приходять не лише світчери, щоб змінити фах, а й досвідчені дизайнери — покращити власні навички. Анастасія Хрусталева навчалася за фахом “технічний переклад”, а потім ще рік — на дизайні. До академії займалась перекладами й робила ілюстрації на фрілансі. В нас вона розробила дизайн сайту студії кераміки.

undefined

Анна Круговая також займалась дизайном, каже що “самостійно та без успіхів”. Навчалася в запорізькій політехніці, а з нами зробила сайт магазину рослин. Аня сказала, що її роботи після курсу стали набагато краще.

undefined

Ще один дизайнер, який вирішив покращити навички —  Гліб Ковальський з Одеси. Він створив додаток-карту для фотографів з локаціями для знімання.

undefined

Студентка з Полтави Інна Довганич взялась за оновлення інтернет-магазину будматеріалів. В університеті Інна вивчала образотворче мистецтво, потім взяла декретну відпустку. В цей час волонтерила, проводила творчі уроки з дітьми, розробляла макети для сувенірної продукції та об’яв. В нас Інна вирішила підтягнути навички дизайну, трохи перевчитись. Тепер вона шукатиме роботу в дизайні.

undefined

Михайло Міщук вивчав комп’ютерні науки у Львові. Повернувся до Полтави й знайшов роботу — майстром з ремонту комп’ютерної техніки. На нашому курсі зробив редизайн сайту місцевої полтавської піцерії. Тепер Міша планує працювати дизайнером на фрілансі, але з майстерні поки не звільнятиметься.

undefined

Ти можеш створити такі ж роботи, або навіть краще. Запис на курси UI/UX Design триває. Чекаємо на тебе.

Розпочни кар'єру UI/UX дизайнера
Якщо тобі цікаво у майбутньому знаходити підходи до аудиторії будь-якого продукту й втілювати його у дизайні, ласкаво просимо до навчання.

Більше останніх новин

Читати:
minutes
хв
19 листопада 2026
Edge AI: як запустити нейромережу на Raspberry Pi і Jetson

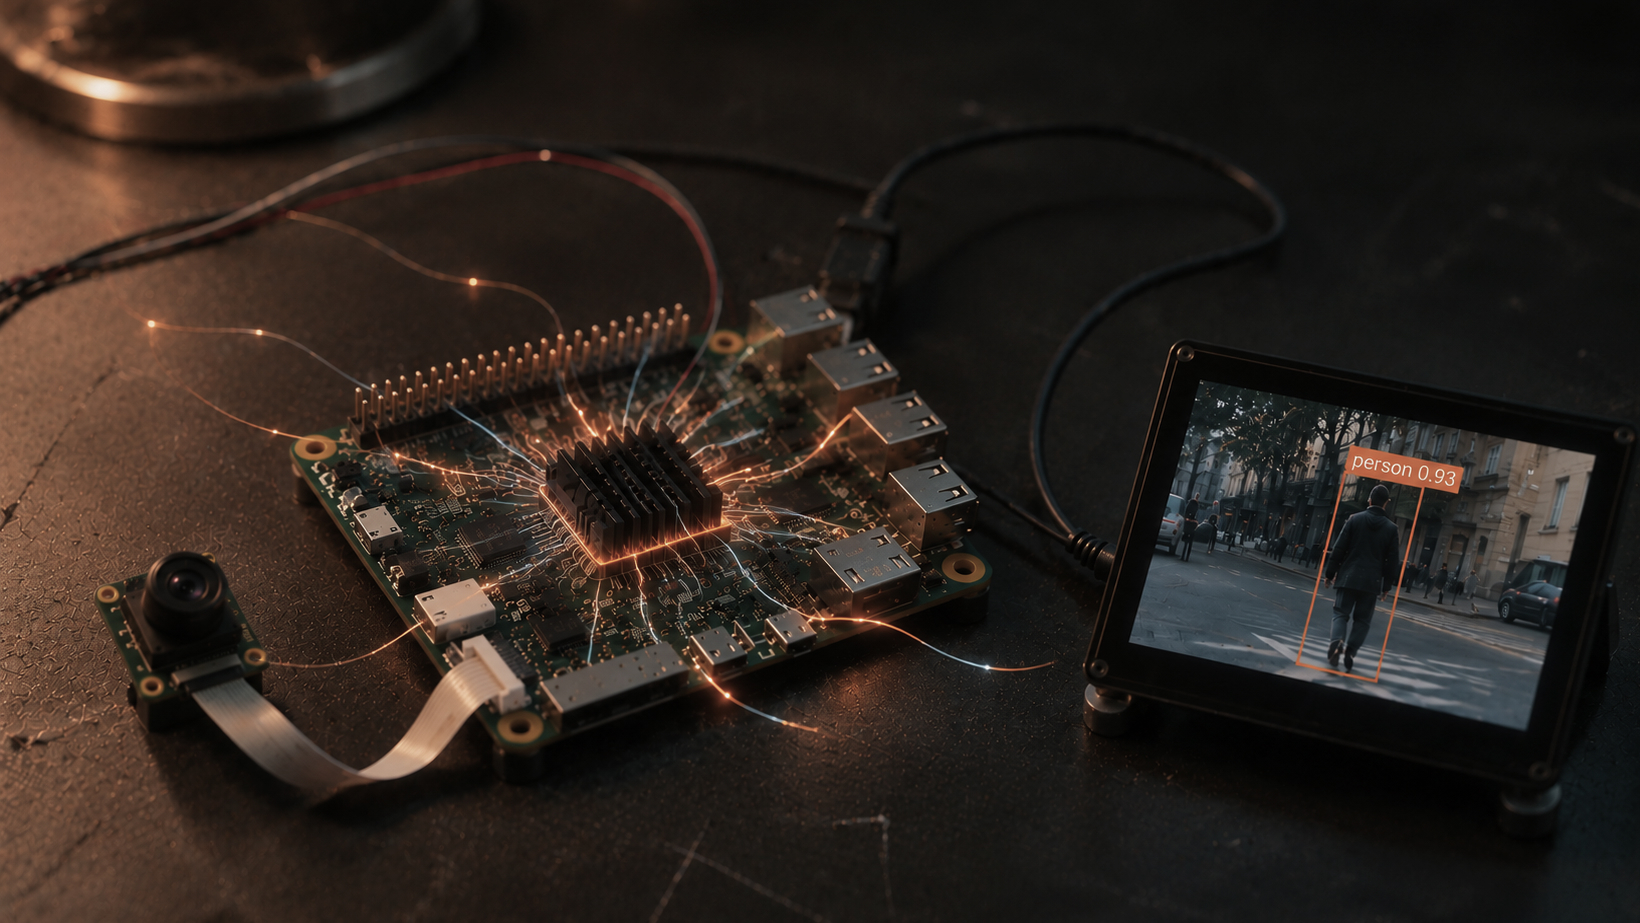
Edge AI означає, що нейромережа працює прямо на пристрої поруч із камерою або датчиком, без відправки даних у хмару. Для комп'ютерного зору найпоширеніші платформи тут Raspberry Pi з прискорювачем AI HAT+ і NVIDIA Jetson. Щоб модель запрацювала на них швидко, її експортують у формат під конкретне залізо, найчастіше через ONNX, і стискають квантизацією.

Нижче про те, як обрати плату, як виглядає шлях моделі від ноутбука до пристрою і де найчастіше губиться продуктивність.

Навіщо запускати модель на пристрої

Чотири причини, через які інференс переносять з хмари на edge:

  • Затримка. Відправити кадр на сервер і отримати відповідь займає десятки чи сотні мілісекунд. Для робота або камери на конвеєрі це забагато.
  • Зв'язок. На полі, складі чи в цеху інтернет може бути слабким або його немає взагалі.
  • Приватність. Відео з обличчями чи виробничими процесами не залишає пристрою.
  • Вартість. Потокове відео з сотні камер у хмару коштує дорожче, ніж сотня недорогих плат.

Платиш за це жорсткими обмеженнями. Пам'яті мало, енергії мало, плата гріється, а модель, яка на серверній GPU видавала десятки кадрів на секунду, на пристрої може сповільнитися в рази.

Raspberry Pi чи Jetson: що обрати

Платформи для моделей на edge-пристроях: прискорювач, заявлена продуктивність і коли підходить
Платформа Прискорювач Заявлена продуктивність Коли підходить
Raspberry Pi 5 без прискорювача лише CPU — прототип, класичний OpenCV, маленькі моделі з низьким FPS
Raspberry Pi 5 + AI HAT+ Hailo-8L або Hailo-8 13 або 26 TOPS детекція в реальному часі за помірний бюджет
Raspberry Pi 5 + AI HAT+ 2 Hailo-10H, 8 ГБ власної пам'яті до 40 TOPS (INT4) моделі зору й невеликі генеративні моделі на пристрої
NVIDIA Jetson Orin Nano Super GPU NVIDIA 67 TOPS важкі моделі, кілька відеопотоків, екосистема CUDA і TensorRT

Джерела: Tom's Hardware про AI HAT+, огляд AI HAT+ 2 і Jetson, Tom's Hardware про Jetson Orin Nano Super. Девкіт Jetson Orin Nano Super на старті продажів коштував $249, версія AI HAT+ на 26 TOPS коштувала $110.

Не порівнюй плати лише за TOPS. Цифри рахують за різної точності (INT8 чи INT4) і не враховують пам'ять, підтримку операцій моделі й те, наскільки легко її сконвертувати. Плата з меншими TOPS, але зі зрілим інструментарієм для твоєї моделі, на практиці може виявитися швидшою.

Практичне правило: Raspberry Pi з HAT підходить, коли модель стандартна (YOLO, класифікатор) і потрібна одна камера. Jetson варто брати, коли модель нестандартна, потоків кілька або команда вже працює з CUDA. У вакансіях CV Engineer українських defence-компаній за 2026 рік саме Jetson згадується найчастіше.

Шлях моделі: від PyTorch до пристрою

  1. Навчи модель у PyTorch, наприклад YOLO на власних даних.
  2. Експортуй в ONNX. Це проміжний формат, який розуміють більшість інструментів. У Ultralytics це один рядок: model.export(format="onnx").
  3. Сконвертуй під залізо. Для Jetson це TensorRT, для AI HAT+ компілятор Hailo, для процесорів Intel OpenVINO. На CPU можна запускати ONNX напряму через onnxruntime.
  4. Квантизуй. Переведи ваги з FP32 у FP16 або INT8.
  5. Заміряй на цільовому пристрої. Latency на кадр, FPS, використання пам'яті, температуру після 20 хвилин роботи.
  6. Перевір точність після конвертації. Порівняй mAP моделі на пристрої з mAP оригіналу на тій самій валідаційній вибірці.

Квантизація простими словами: FP32 → FP16 → INT8

Під час навчання ваги моделі зберігаються як 32-бітні числа з плаваючою комою. Квантизація переводить їх у 16-бітний формат або 8-бітні цілі числа. Модель стає в кілька разів меншою, а прискорювачі, які спеціально оптимізовані під INT8, обробляють її значно швидше.

Платиш за це точністю. Для FP16 вона зазвичай майже непомітна. Для INT8 залежить від моделі й даних, тому при конвертації використовують калібрування: показують моделі кілька сотень репрезентативних зображень, щоб підібрати діапазони значень. Калібрувати треба на кадрах з цільової камери: випадкові фото з інтернету дадуть хибні діапазони.

Де губиться продуктивність

Модель часто швидша за пайплайн навколо неї. Типові вузькі місця:

  • Передобробка на CPU. Зміна розміру, конвертація кольорів і нормалізація кадру в Python можуть займати більше часу, ніж сам інференс. Перенеси її на GPU або в C++.
  • Зайвий розмір входу. Модель на 1280 пікселів там, де вистачило б 640, працює в рази повільніше.
  • Тротлінг. Без радіатора чи вентилятора плата скидає частоту через кілька хвилин. Міряй FPS після прогріву плати.
  • Живлення. Слабкий блок живлення дає нестабільну роботу під навантаженням. Jetson має окремі режими енергоспоживання, і продуктивність залежить від обраного.
  • Непідтримувані операції. Частина шарів моделі не конвертується під прискорювач і виконується на CPU. Інструменти конвертації показують це в логах, тож читай їх.

Чому embedded-досвід тут вирішальний

Edge AI стоїть на перетині двох світів. ML-спеціаліст знає, як натренувати модель, але часто не відчуває обмежень пам'яті, енергії та реального часу. Embedded-інженер ці обмеження знає, але не працював з нейромережами. Людей, які розуміють обидві сторони, на ринку мало, і вакансії CV Engineer це відображають: оптимізація під Jetson, ONNX і TensorRT, розуміння latency та FPS стоять у вимогах поруч із PyTorch.

Якщо ти з embedded, детальніше про перехід ми написали в статті як embedded- або backend-розробнику перейти в computer vision.

Де навчитися

У освітній програмі Computer Vision окреме заняття присвячене Edge AI: бенчмарк моделі, експорт в ONNX, інференс через onnxruntime і квантизація FP32 → FP16 → INT8 з оглядом Jetson, Raspberry Pi та NPU. Базу роботи з мікроконтролерами й реальним часом дає Embedded Development.

Читати:
minutes
хв
18 листопада 2026
Embedded Development: чому embedded-розробників найважче знайти в оборонці

У I кварталі 2026 року оборонні компанії опублікували на DOU 3005 вакансій, і 496 з них стосувалися hardware. Це на 175 більше, ніж кварталом раніше, а попит на embedded за той самий час зріс ще на 44 позиції (аналітика DOU). У Frontline Robotics, яка за 2025 рік відкрила 300 вакансій, кажуть, що саме hardware- та embedded-ролі зараз закривати найважче.

Далі про те, хто такий embedded developer, чому цих людей бракує, скільки їм платять і як у цю роль приходять інженери з інших напрямів.

Хто такий embedded developer і що він робить

Embedded developer пише програмне забезпечення, яке працює всередині пристрою: на мікроконтролері польотного контролера, у модулі зв'язку, в блоці керування двигуном. Його код напряму керує залізом, вкладається в кілобайти пам'яті й реагує на події за мілісекунди. Результат такої роботи можна взяти в руки.

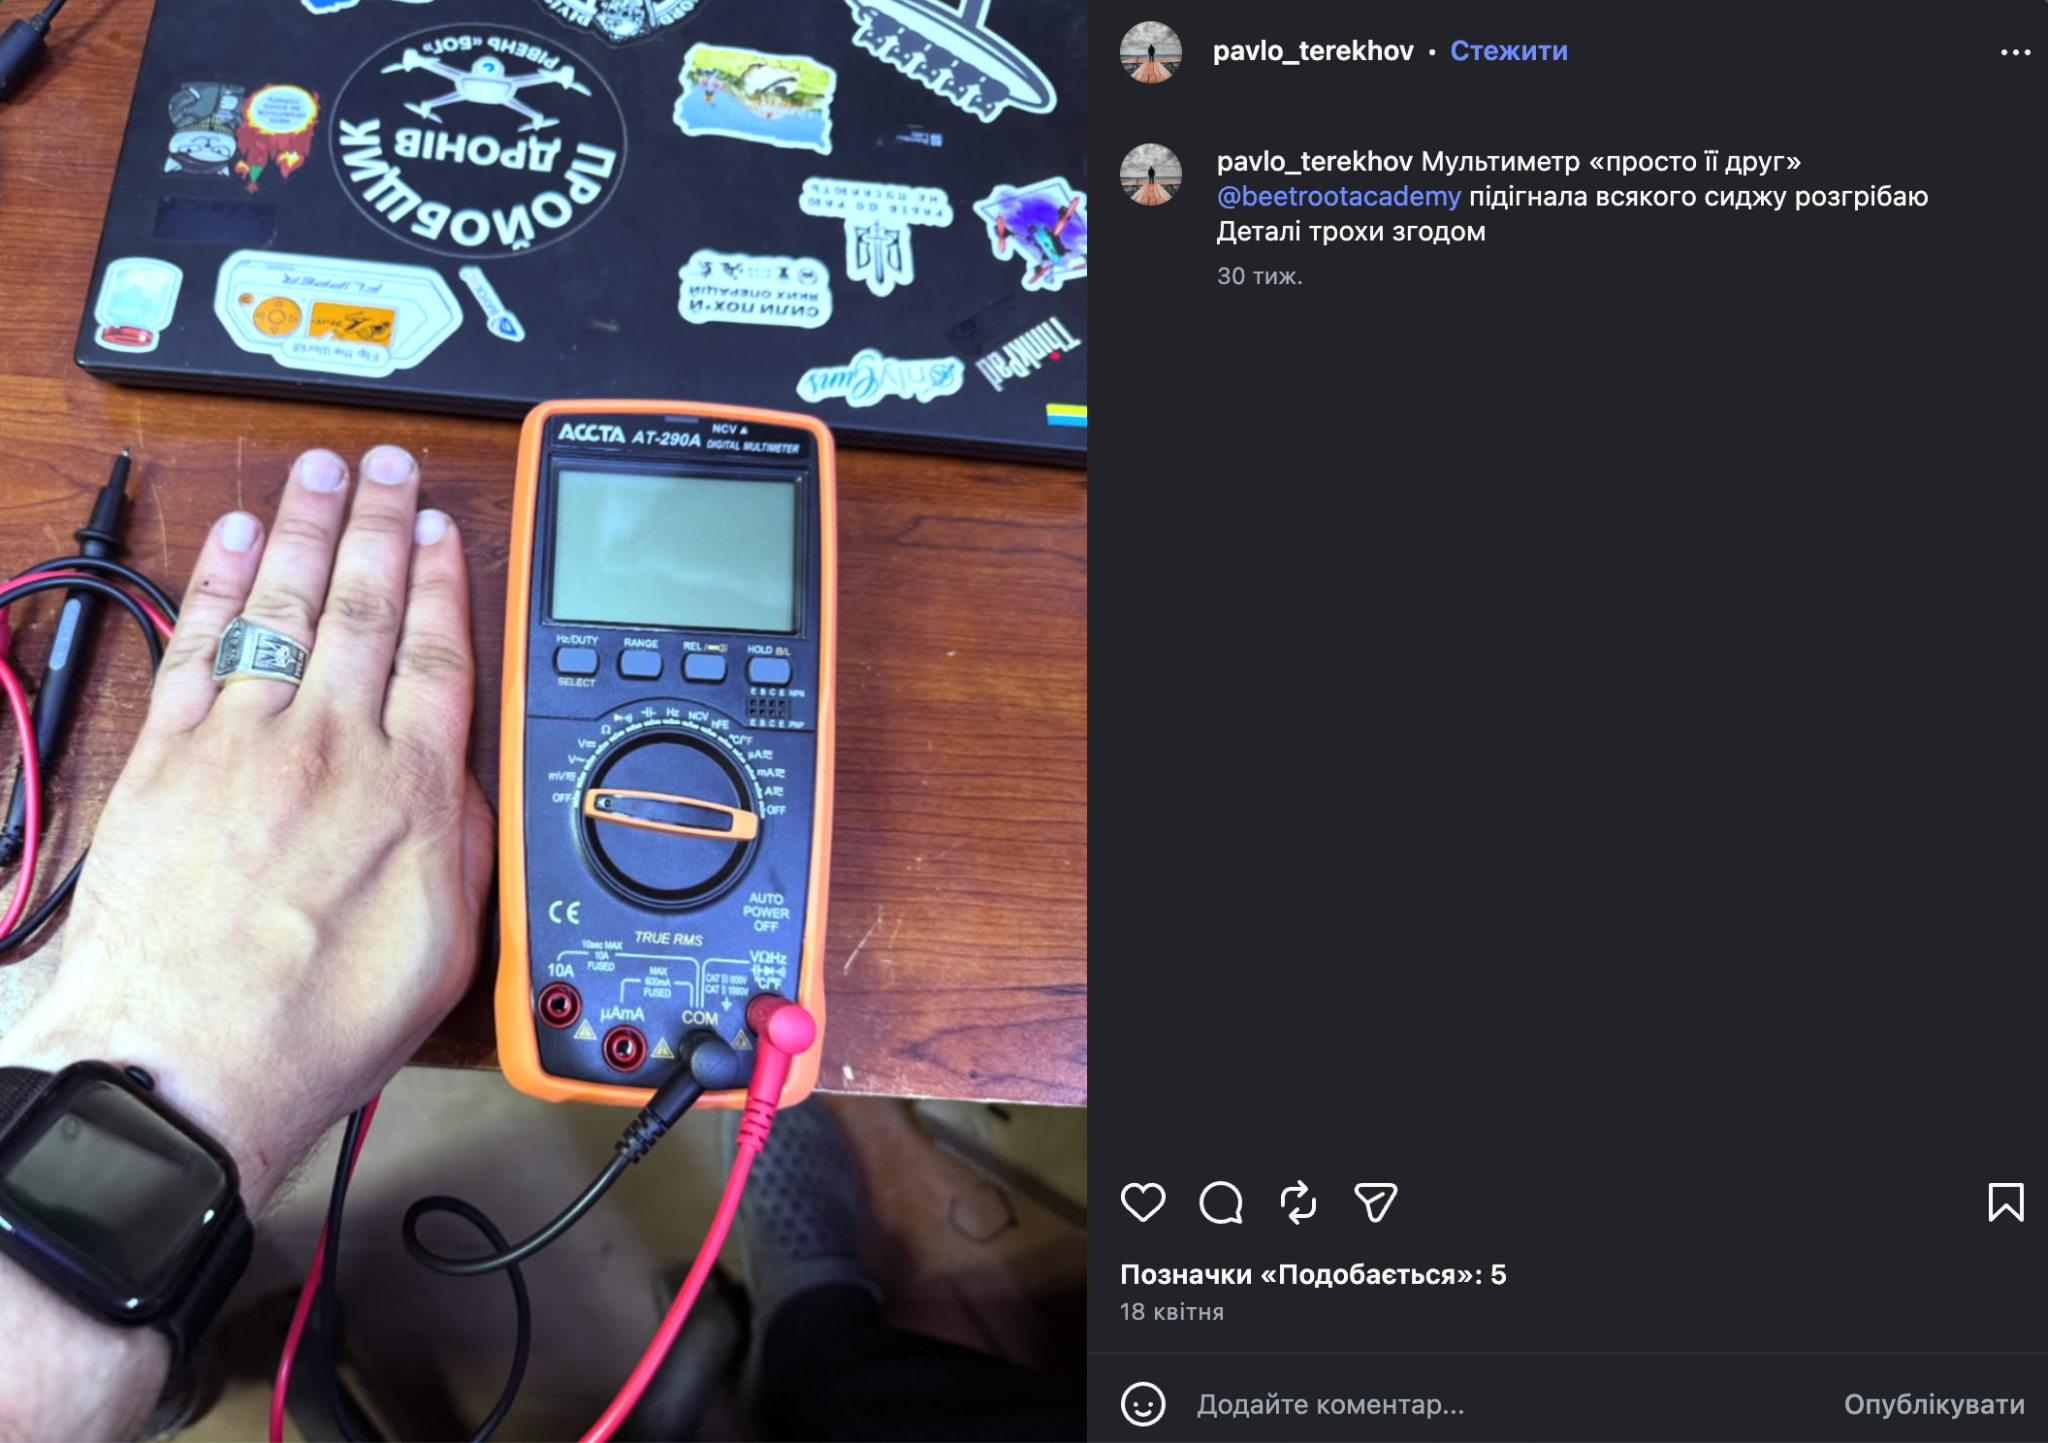
На практиці embedded-інженер читає datasheet на мікросхему, запускає плату після виробництва, пише драйвери периферії, налагоджує обмін по шинах і шукає причину збою з осцилографом. Частина дня минає за ноутбуком. Решта за столом із платою, щупами й паяльником, і саме ця частина відрізняє роль від звичної розробки.

Чому embedded-розробників бракує в defence tech

Причин кілька, і вони накладаються одна на одну.

Ринок вузький від початку. Head of Talent Acquisition Frontline Robotics Аліна Богульська в коментарі DOU називає головну причину прямо: «це дуже вузький ринок». Людей із таким досвідом в Україні загалом небагато, а запит на них росте щокварталу.

Компанії масштабуються швидше, ніж з'являються інженери. Frontline Robotics планує у 2026 році знайти ще 100–200 спеціалістів. Infozahyst говорив про до 150 нових вакансій в R&D. У Vyriy серед найпотрібніших теж називають hardware-інженерів і embedded-розробників.

Поріг входу вищий, ніж у вебі. Потрібні одночасно C/C++, уміння читати схеми й розуміння того, як поводиться фізичний пристрій. Помилку в прошивці не завжди виправиш патчем: якщо партія плат уже зібрана, вона коштує часу, грошей і компонентів.

‍Досвід з вебу переноситься частково. Backend-розробник із сильним C++ швидко звикає до мови, але вперше стикається з перериваннями, таймінгами й пам'яттю, якої завжди мало. Тому Senior у вебі зазвичай приходить в embedded на нижчий грейд і росте вже там.

Стек embedded developer: C/C++, STM32, RTOS і протоколи

Набір технологій у вакансіях повторюється з невеликими варіаціями:

  • Мови: C як основа, C++ для складніших систем, Python для тестових скриптів
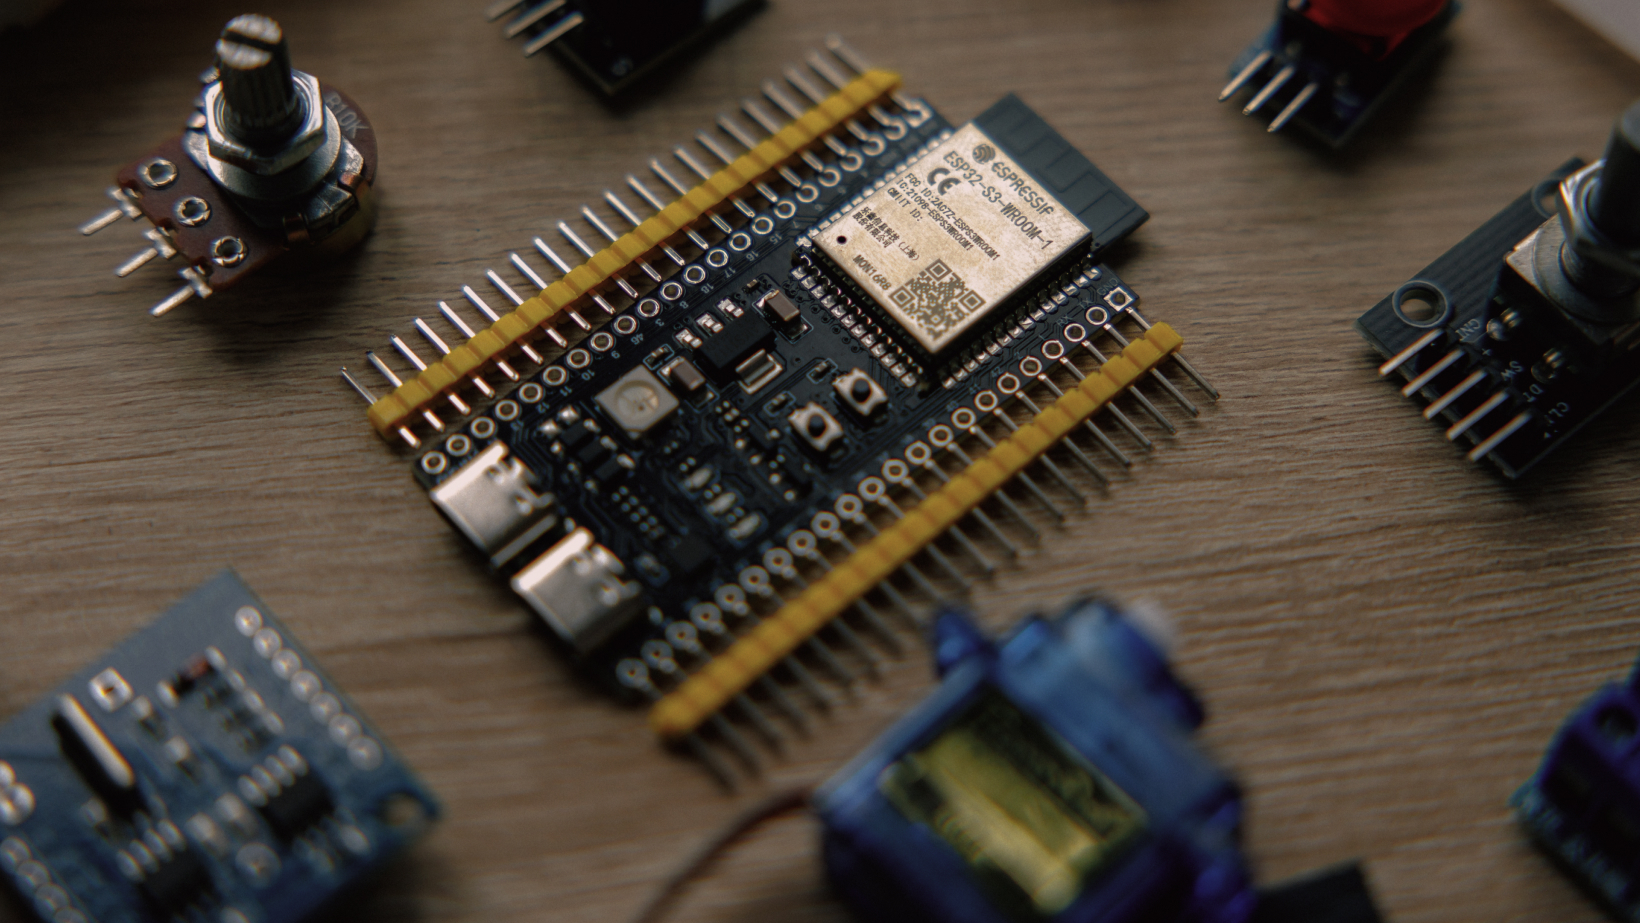
  • Мікроконтролери: STM32 та інші ARM Cortex-M, ESP32
  • RTOS: FreeRTOS, Zephyr або bare-metal без операційної системи
  • Інтерфейси: UART, SPI, I2C, CAN
  • Налагодження: JTAG/SWD, логічний аналізатор, осцилограф
  • Документація: datasheet, принципові схеми, BOM

В оборонних і dual-use продуктах до цього додаються вимоги до надійності. Watchdog, обробка відмов, поведінка при просіданні живлення: те, що в навчальному проєкті можна пропустити, у реальному пристрої перевіряють першим.

Скільки заробляє embedded-розробник у defence tech

За опитуванням DOU, медіанна зарплата розробника в DefTech становить $2850. Це на $480 менше, ніж в ІТ загалом. У Senior-розробників медіана $3800, що на $700 нижче за ІТ.

Для початківців картина краща: у DefTech джуни найчастіше працюють саме embedded- і backend-розробниками, і DOU окремо називає сферу сприятливою для Junior Embedded. Верхня межа теж є. Під час ярмарку «Арсенал талантів» у Vyriy говорили, що розробники плат можуть отримувати до $12 000.

Тобто на старті зарплата в оборонці зазвичай нижча за ІТ. Перевага в конкуренції: на deftech-вакансію в середньому відгукується 9 кандидатів, а на front-end позицію в ІТ їх буває 86.

Хто приходить в embedded і чого кожному бракує

Бекграунди, з яких заходять в embedded: що вже є і що доведеться добрати
Бекграунд Що вже є Що доведеться добрати
Backend (C++, Go, Java, Python) архітектура, алгоритми, дисципліна коду залізо, переривання, робота з обмеженою пам'яттю
GameDev (Unreal, Unity) сильний C++, оптимізація мікроконтролери, периферія, схемотехніка
Інженер-електронік, конструктор схеми, вимірювання, відчуття заліза структурований код, версіонування, тестування
Військові й ветерани з технічним досвідом знання, як техніка поводиться в полі системна база з C і мікроконтролерів
Хобісти (ESP32, FPV) практика збирання пристроїв production-підхід: надійність, документація

Спільне для всіх п'яти груп одне: є половина потрібних навичок, і другу половину складно добрати уривками з YouTube.

З чого почати шлях в embedded development

  1. Перевір базу з C. Вказівники, робота з пам'яттю, бітові операції. Без цього далі буде важко.
  2. Візьми налагоджувальну плату на STM32. Пройди шлях від GPIO до обміну по UART, SPI та I2C, розбираючись у регістрах, а не лише в готових бібліотеках.
  3. Додай RTOS. Задачі, черги, семафори на FreeRTOS.
  4. Збери один закінчений пристрій. Датчик, обробка даних, зв'язок. Опиши його як кейс: схема, архітектура, що пішло не так і як ти це знайшов.
  5. Підготуйся до безпекової частини найму. В оборонних компаніях вона стандартна: ми окремо розбирали перевірку на поліграфі і вимоги до публічності інженерів.

Arduino підходить, щоб зрозуміти, чи цікаво тобі працювати із залізом. Для вакансії цього мало: роботодавці чекають досвіду з реальними мікроконтролерами та RTOS.

Де навчитися системно

Освітня програма Embedded Development у Beetroot Academy триває 5 місяців із заняттями тричі на тиждень і розрахована на спеціалістів із технічною базою. Для ветеранів із технічним досвідом Frontline Robotics покриває одне місце на програмі щомісяця. Інші програми напряму зібрані на сторінці Defence & Dual-use.

Читати:
minutes
хв
17 листопада 2026
YOLO: як навчити детектор об'єктів на власних даних

Щоб навчити YOLO на своїх даних, потрібні чотири речі: кілька сотень розмічених зображень, файл конфігурації датасету, готова модель як стартова точка і кілька рядків коду на Python. Ultralytics зводить саме тренування до однієї команди. Решта роботи, і вона важливіша, полягає в даних і в аналізі помилок.

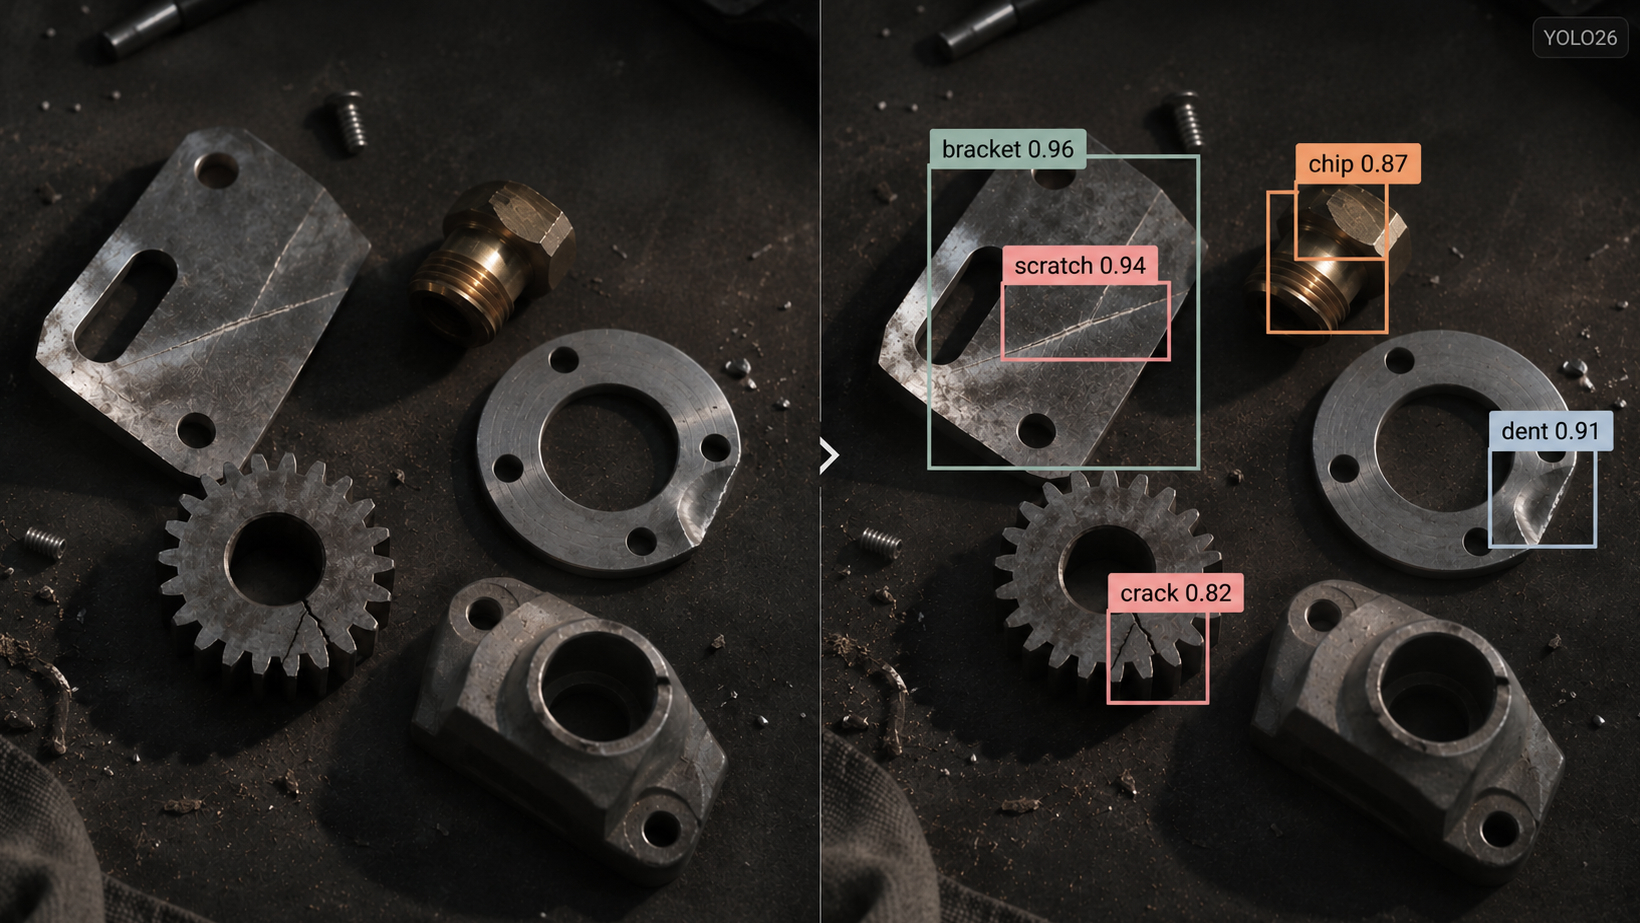
Нижче повний цикл на прикладі детектора дефектів на деталях: від розмітки до експорту моделі в ONNX.

Що таке YOLO і чому з нього починають

YOLO (You Only Look Once) є сімейством детекторів, які за один прохід по зображенню знаходять усі об'єкти й видають рамку, клас і впевненість для кожного. Модель швидка, має готові ваги для старту і бібліотеку, де тренування, валідація й експорт викликаються однаково.

Актуальна версія від Ultralytics називається YOLO26 і офіційно випущена 14 січня 2026 року. За даними Ultralytics, модель видає фінальні передбачення без окремого кроку NMS, у неї прибрали DFL для простішого експорту, а версія nano працює на CPU до 43% швидше за YOLO11. Підтримуються класифікація, детекція, сегментація, оцінка пози, повернуті рамки й трекінг.

Про ліцензію. Ultralytics поширює модель під AGPL-3.0 для навчання й open-source проєктів. Для використання в комерційному продукті потрібна Enterprise-ліцензія. Перевір це до того, як закладати YOLO в архітектуру продукту.

Крок 1. Збери й розміть датасет

Для першої ітерації вистачить 300–500 зображень на клас, якщо об'єкти помітні й умови зйомки схожі на реальні. Важливіше за кількість різноманіття: різне освітлення, ракурси, фон, частково перекриті об'єкти.

Розмічати зручно в Roboflow або CVAT. Обидва вміють експортувати у формат YOLO, де кожному зображенню відповідає текстовий файл із рядком на кожен об'єкт:

0 0.512 0.430 0.120 0.085

Перше число означає клас, далі йдуть координати центру рамки, її ширина й висота. Усі значення нормалізовані від 0 до 1 відносно розміру зображення.

Структура папок:

datasets/defects/  
  images/train/   images/val/  
  labels/train/   labels/val/

Крок 2. Опиши датасет у data.yaml

path: datasets/defects
train: images/train
val: images/val
names:  
 0: scratch  
 1: chip

Валідаційна вибірка має бути незалежною від тренувальної. Якщо ти нарізав кадри з одного відео, не клади сусідні кадри в різні вибірки: вони майже ідентичні, і метрики вийдуть завищеними. Діли за відео або за днями зйомки.

Крок 3. Навчи модель

from ultralytics import YOLO

model = YOLO("yolo26n.pt")          # стартові ваги, версія nano
model.train(data="data.yaml", epochs=100, imgsz=640)
metrics = model.val()

Те саме з термінала:

pip install ultralytics
yolo detect train data=data.yaml model=yolo26n.pt epochs=100 imgsz=640

Тренувати можна в Google Colab на безкоштовному GPU. Невеликий датасет на кілька сотень зображень навчається за десятки хвилин.

Який розмір моделі обрати. YOLO26 має версії nano, small, medium, large та extra large. Починай з nano або small: вони швидко тренуються і показують, чи є в даних сигнал. Більша модель має сенс, коли ти вже вичерпав можливості даних, а пристрій, на якому працюватиме детектор, витримає навантаження.

Крок 4. Розберися з метриками: mAP, precision, recall

Метрики якості моделей детекції об'єктів: що означає кожна і коли на неї дивитися уважніше
Метрика Що означає Коли дивитися уважніше
Precision яка частка знайдених об'єктів справжні хибні спрацювання дорого коштують
Recall яку частку справжніх об'єктів модель знайшла пропуск об'єкта дорожчий за хибну тривогу
mAP50 середня точність при перекритті рамок від 50% загальна оцінка «чи знаходить»
mAP50-95 те саме, усереднене за жорсткішими порогами наскільки точно стоять рамки

Одна цифра нічого не каже без контексту задачі. Детектору дефектів на лінії важливіший recall: пропущений брак коштує дорожче, ніж зайва перевірка. Системі сповіщень у застосунку важливіша precision, бо хибні тривоги користувач швидко вимкне.

Після тренування Ultralytics зберігає графіки й confusion matrix у папці runs. Подивись, які класи модель плутає, і відкрий самі зображення з помилками. Цифри покажуть, що щось не так, а картинки покажуть, що саме.

Крок 5. Друга ітерація: працюй із даними

Найчастіші причини слабких результатів:

  • Дисбаланс класів. Подряпин 2000, відколів 80. Модель просто ігнорує рідкісний клас. Дозбирай приклади або зменш перевагу частого класу.
  • Неконсистентна розмітка. Двоє людей розмічали по-різному: одна обводила дефект щільно, інша із запасом. Узгодь правила й перевір вибірку.
  • Малі об'єкти. Дефект займає 10×10 пікселів на кадрі 4000×3000, а після стиснення до 640 пікселів зникає. Збільш imgsz або нарізай зображення на фрагменти (tiling, бібліотека SAHI).
  • Інший домен. Модель вчилася на фото з телефона, а працює на промисловій камері з іншою оптикою. Додай кадри з цільової камери.

Ітерація виглядає так: знайти помилки, зрозуміти причину, змінити дані, перетренувати, порівняти метрики. Дві-три таких ітерації зазвичай дають більше, ніж перехід на більшу модель.

Крок 6. Експортуй модель в ONNX

model.export(format="onnx")

ONNX є універсальним форматом, який запускається через onnxruntime на CPU, а також конвертується в TensorRT для Jetson чи в інші формати для прискорювачів. YOLO26 офіційно експортується в ONNX, TensorRT, CoreML та OpenVINO. Як запускати модель на пристрої й навіщо квантизація, ми розібрали в статті Edge AI на Raspberry Pi і Jetson.

Де навчитися системно

У освітній програмі Computer Vision fine-tuning YOLO26 на власному датасеті займає центральну частину курсу: розмітка в Roboflow, тренування, аналіз помилок, друга ітерація й експорт в ONNX. Базові поняття комп'ютерного зору зібрані в окремому гайді.

Читати:
minutes
хв
17 листопада 2026
Механік дронів вчився розуміти пристрої зсередини: історія Павла Терехова

Хто такий Павло Терехов

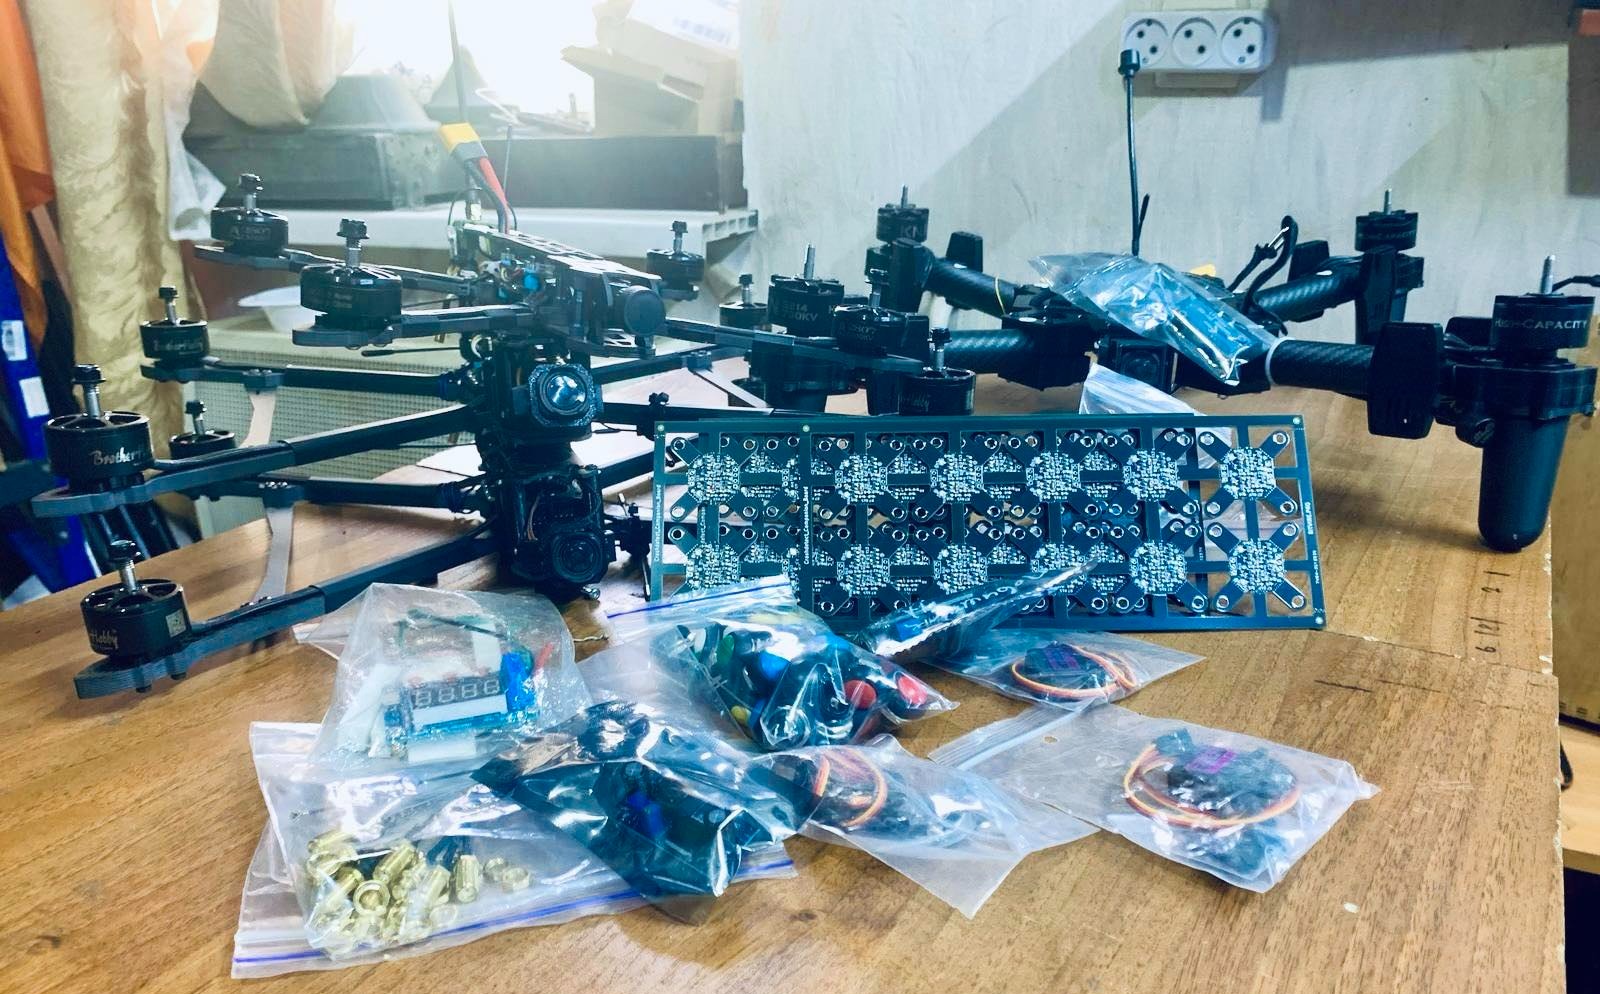
Павло Терехов служить у війську механіком дронів. До мобілізації він розробляв високонавантажені системи, трохи волонтерив і почав розбиратися в дронах, коли це ще не було масовою темою. Тепер він випускник освітньої програми Embedded Development у Beetroot Academy.

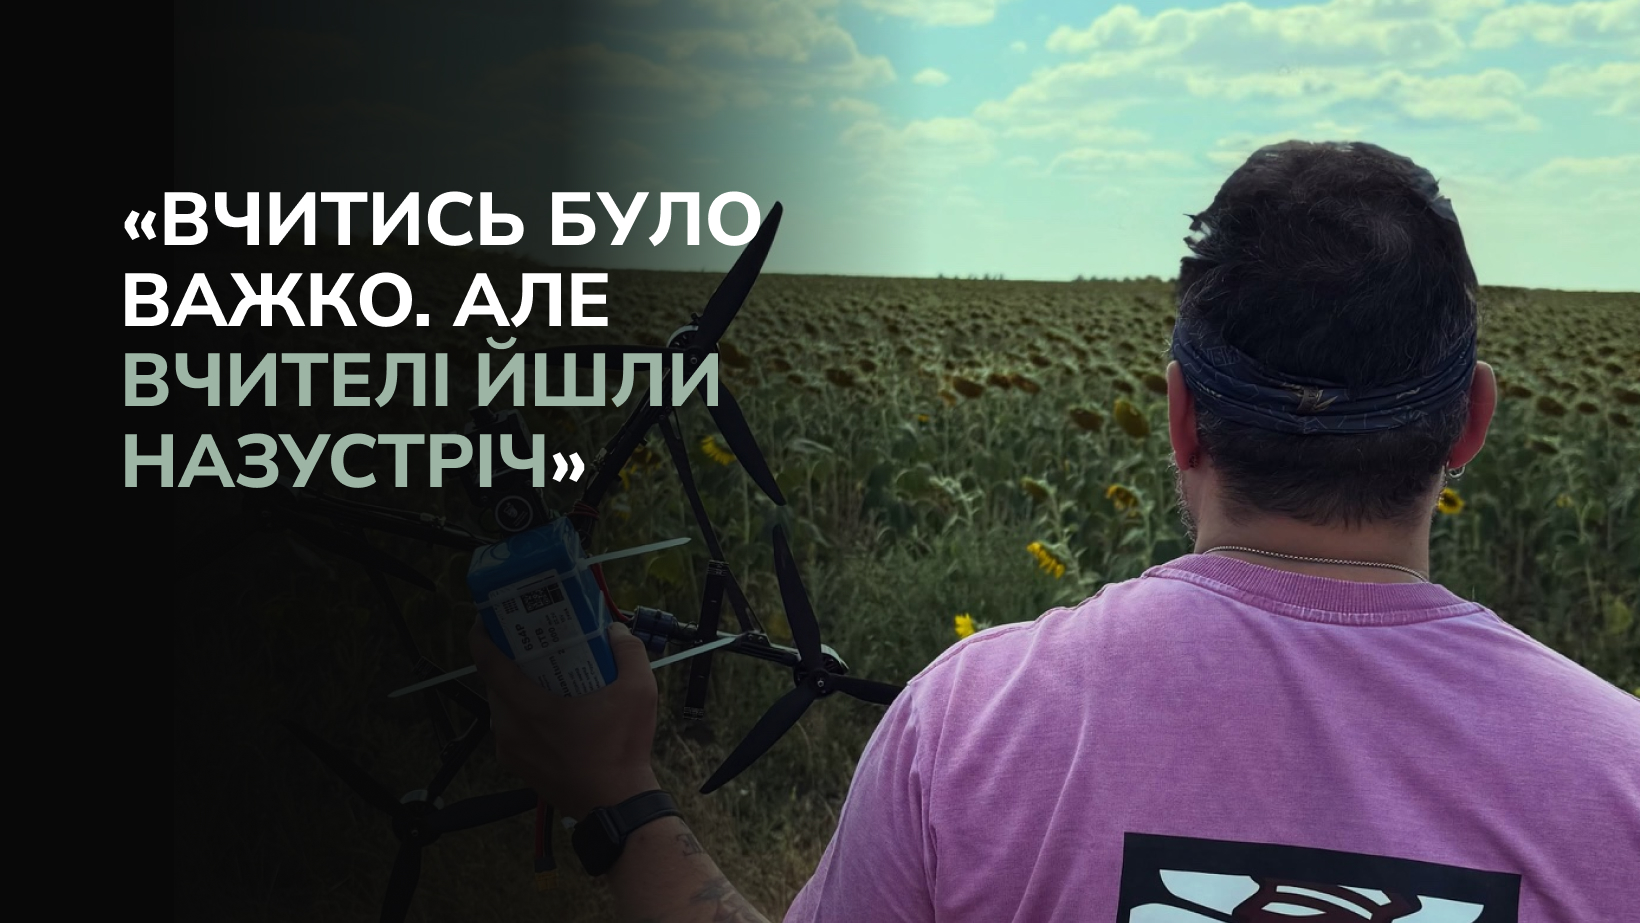
На програму Павло прийшов уже з досвідом у дронах, але хотів зрозуміти, як працюють розумні пристрої й додаткові плати, які на дрони встановлюють. Вчитись було важко, каже він, але вчителі завжди йшли назустріч.

З чим Павло прийшов на програму Embedded Development

У війську Павло працює за профілем, з дронами, тож досвід у нього був. Бракувало іншого: треба було розбиратися не лише в самих дронах, а й в «аксесуарах», тобто додаткових платах і модулях, і розуміти, як «подружити» різні пристрої між собою.

Головною метою Павло називає саме це: розібратись на просунутішому рівні, як працюють розумні пристрої та додаткові плати на дронах.

Чому Павло обрав Beetroot Academy

Павлу сподобався підхід програми, і найбільше практичні речі: час, кількість занять і матеріали.

Навчання далося нелегко, і Павло цього не приховує. Підтримку він теж памʼятає: «Вчитись було важко, але вчителі завжди йшли назустріч і допомагали».

Що Павло застосував на практиці і що змінилось у роботі

Домашні завдання програми він переробляв під «дронове» застосування.

Після програми Павло краще розуміє, як працює пристрій. Через це інакше проходять розмови з постачальниками: він говорить предметніше й пояснює, що саме потрібно від обладнання.

У планах зробити корисні пристрої для роботи.

Над чим Павло працює у вільний час

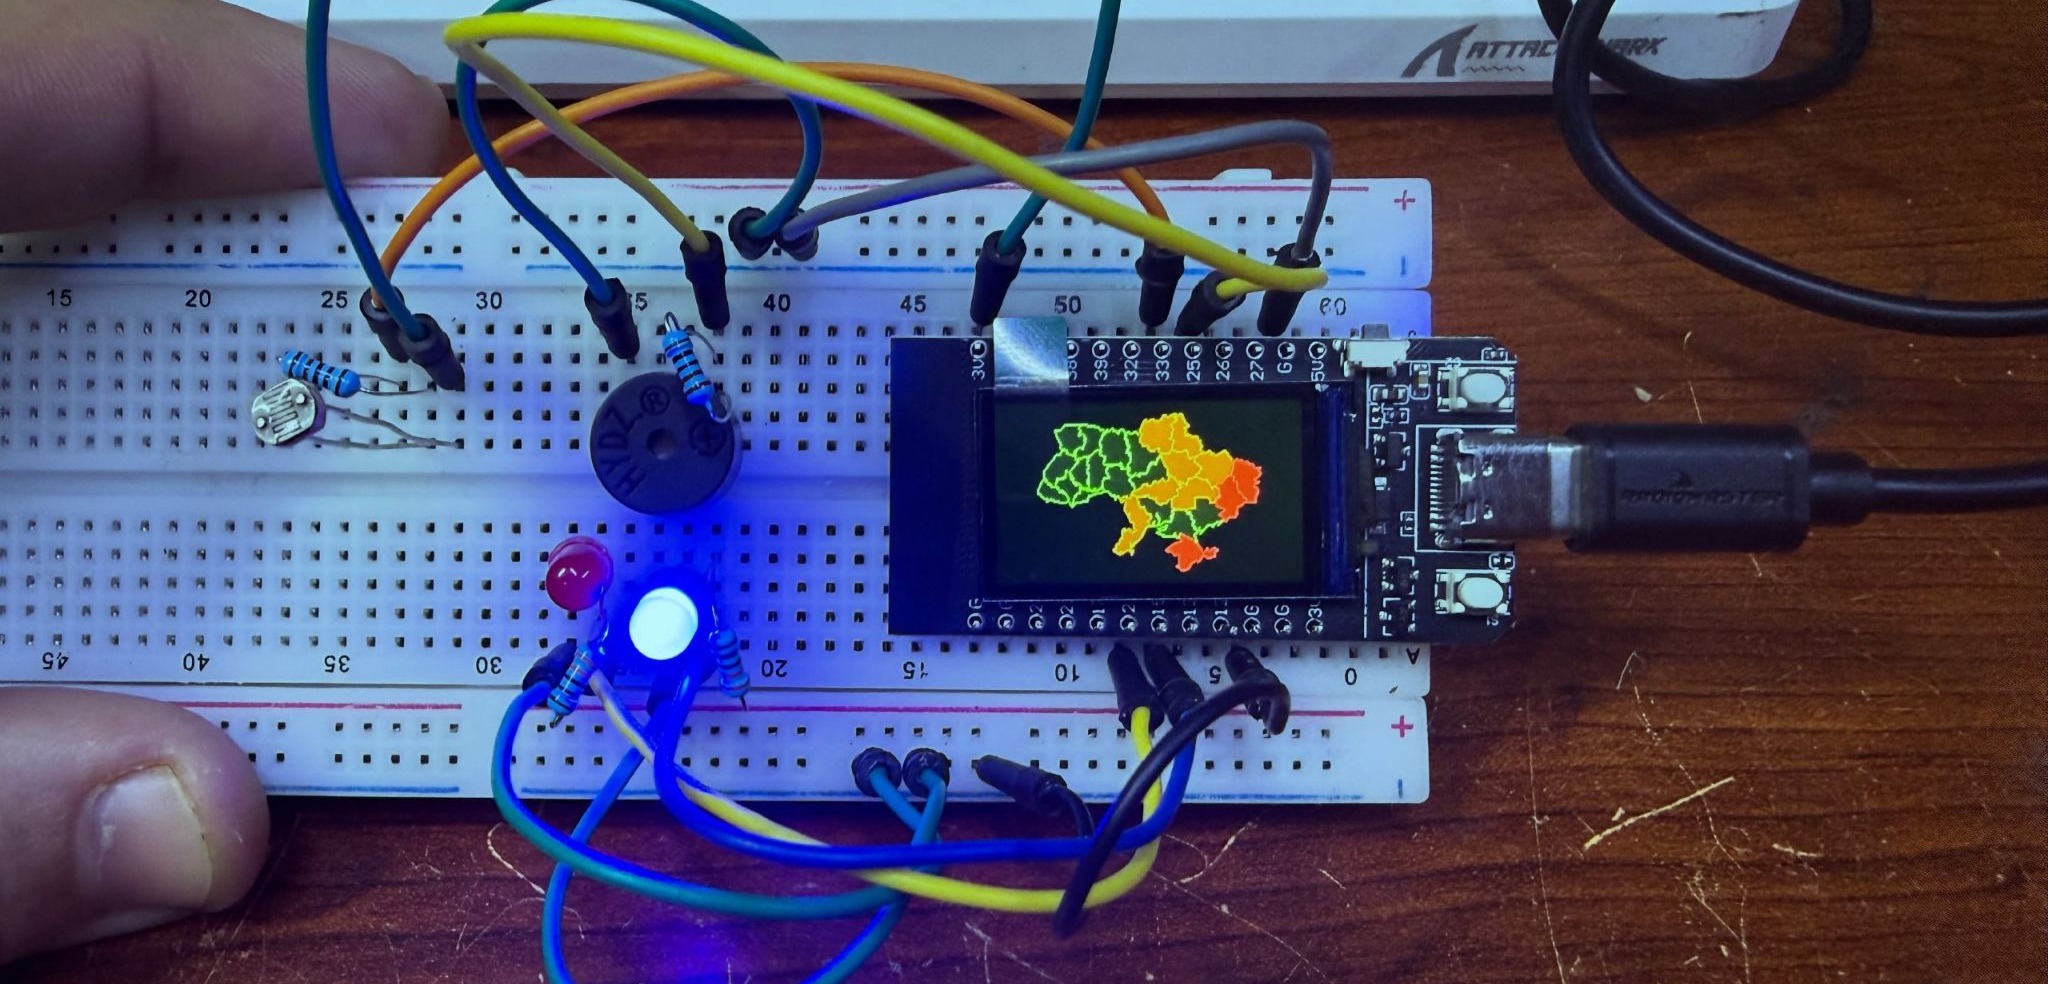
У вільний час Павло збирає власні пристрої. Один із них називається AlertInUA: автономний настільний індикатор повітряних тривог України. Він працює цілодобово, сам підлаштовує яскравість, а код проєкту відкритий. Основа: плата LilyGO T-Display на ESP32, прошивка на FreeRTOS.

На екрані карта областей з поточними тривогами. Налаштовується пристрій через власну точку доступу Wi-Fi. На макетній платі поруч з дисплеєм є світлодіоди та зумер.

Паралельно він працює над ще одним проєктом: зробив Telegram-бота підтримки, додав його на лендінг і в застосунок, виправив дрібні баги й прибрав тестові дані.
Перейти в блог

Популярні питання та відповіді