Засновник WordStream Ларрі Кім назвав сервіси, використовуючи які навіть 15 хвилин на день, ти помітно покращиш свої результати. Ми підгледіли, переклали та ділимося ними з тобою.
Онлайн-курси з розробки додатків для різноманітних платформ всього за $25 на місяць.

Udacity
Безкоштовний додаток, який створили розробники Facebook, Google та інші. Доступно у Google Play.

Tynker
Навчайся граючи! Безкоштовний iPad-додаток навчає за допомогою гри.

Codecademy Hour of Code
На екрані проект сервісу Codecademy. Додаток розділяє екран приладу на дві частини – у лівій показує те, що користувач намагається зробити, а у правій – код, який для цього необхідний.

Сервіс для тих, хто любить змагання. У відкритому доступі запропоновані різноманітні мови для створення коду та задачі, які треба буде розв’язати.

Swifty
А це подаруночок від Apple! Додаток написаний на мові Swift.

Javvy
Тут ти знайдеш більше ніж 150 уроків з програмування на Java. Доступно для Android та iOS.

Сподіваємося, тобі сподобався цей пост! Підписуйся на нашу e-mail розсилку та отримуй повідомлення про нові статті у нашому блозі прямо на свою пошту!

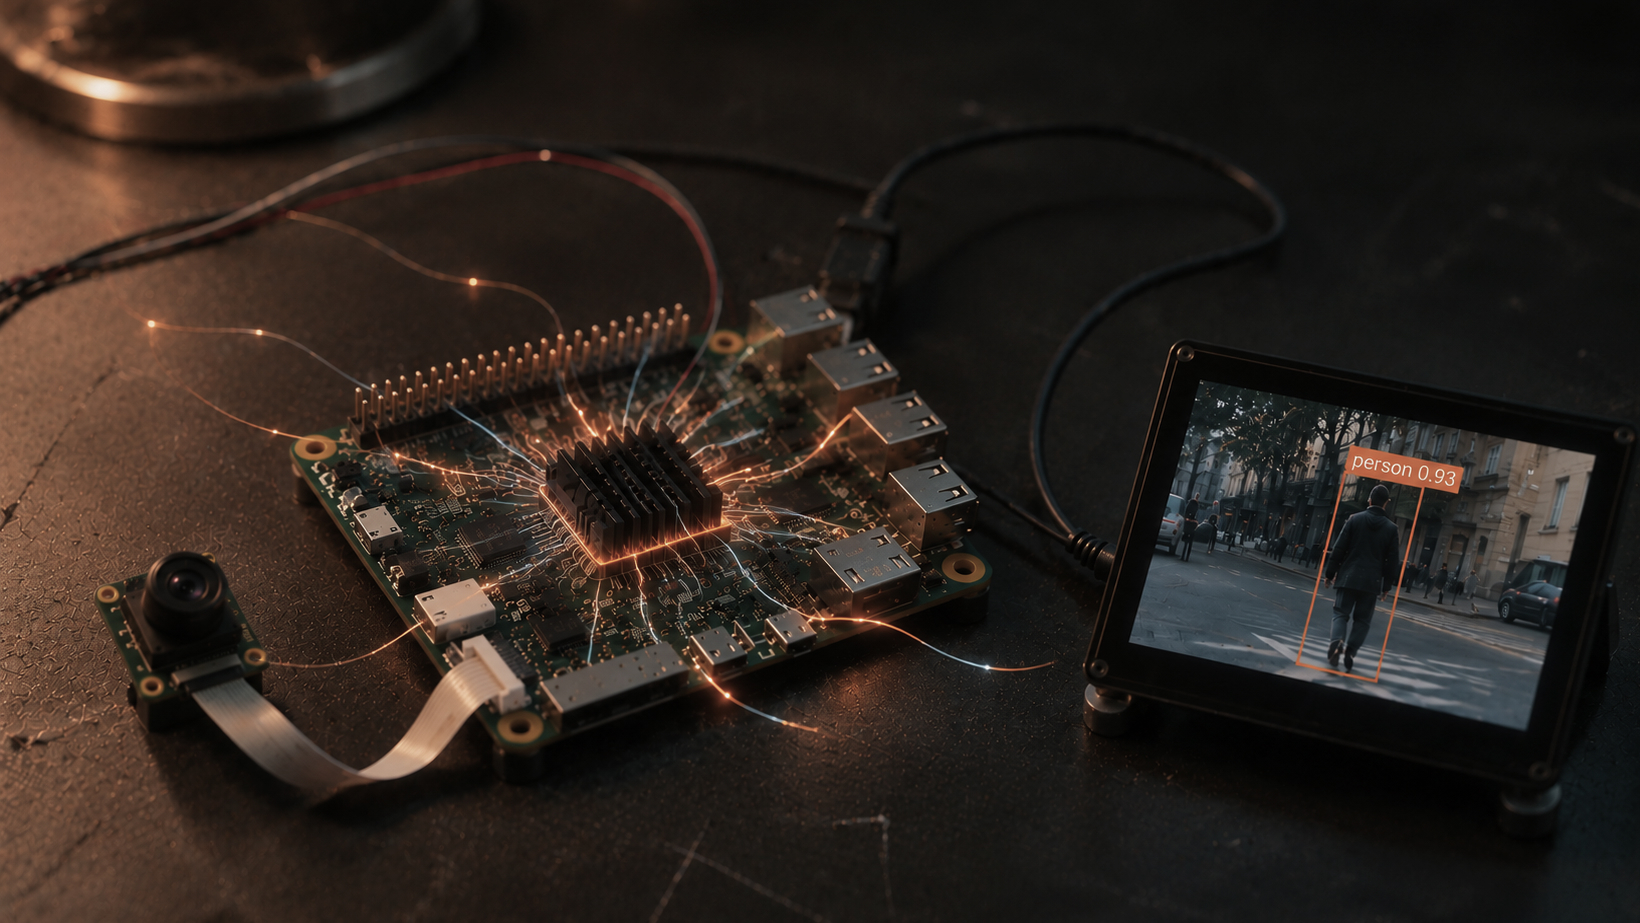
Edge AI означає, що нейромережа працює прямо на пристрої поруч із камерою або датчиком, без відправки даних у хмару. Для комп'ютерного зору найпоширеніші платформи тут Raspberry Pi з прискорювачем AI HAT+ і NVIDIA Jetson. Щоб модель запрацювала на них швидко, її експортують у формат під конкретне залізо, найчастіше через ONNX, і стискають квантизацією.
Нижче про те, як обрати плату, як виглядає шлях моделі від ноутбука до пристрою і де найчастіше губиться продуктивність.
Чотири причини, через які інференс переносять з хмари на edge:
Платиш за це жорсткими обмеженнями. Пам'яті мало, енергії мало, плата гріється, а модель, яка на серверній GPU видавала десятки кадрів на секунду, на пристрої може сповільнитися в рази.
Джерела: Tom's Hardware про AI HAT+, огляд AI HAT+ 2 і Jetson, Tom's Hardware про Jetson Orin Nano Super. Девкіт Jetson Orin Nano Super на старті продажів коштував $249, версія AI HAT+ на 26 TOPS коштувала $110.
Не порівнюй плати лише за TOPS. Цифри рахують за різної точності (INT8 чи INT4) і не враховують пам'ять, підтримку операцій моделі й те, наскільки легко її сконвертувати. Плата з меншими TOPS, але зі зрілим інструментарієм для твоєї моделі, на практиці може виявитися швидшою.
Практичне правило: Raspberry Pi з HAT підходить, коли модель стандартна (YOLO, класифікатор) і потрібна одна камера. Jetson варто брати, коли модель нестандартна, потоків кілька або команда вже працює з CUDA. У вакансіях CV Engineer українських defence-компаній за 2026 рік саме Jetson згадується найчастіше.
Під час навчання ваги моделі зберігаються як 32-бітні числа з плаваючою комою. Квантизація переводить їх у 16-бітний формат або 8-бітні цілі числа. Модель стає в кілька разів меншою, а прискорювачі, які спеціально оптимізовані під INT8, обробляють її значно швидше.
Платиш за це точністю. Для FP16 вона зазвичай майже непомітна. Для INT8 залежить від моделі й даних, тому при конвертації використовують калібрування: показують моделі кілька сотень репрезентативних зображень, щоб підібрати діапазони значень. Калібрувати треба на кадрах з цільової камери: випадкові фото з інтернету дадуть хибні діапазони.
Модель часто швидша за пайплайн навколо неї. Типові вузькі місця:
Edge AI стоїть на перетині двох світів. ML-спеціаліст знає, як натренувати модель, але часто не відчуває обмежень пам'яті, енергії та реального часу. Embedded-інженер ці обмеження знає, але не працював з нейромережами. Людей, які розуміють обидві сторони, на ринку мало, і вакансії CV Engineer це відображають: оптимізація під Jetson, ONNX і TensorRT, розуміння latency та FPS стоять у вимогах поруч із PyTorch.
Якщо ти з embedded, детальніше про перехід ми написали в статті як embedded- або backend-розробнику перейти в computer vision.
У освітній програмі Computer Vision окреме заняття присвячене Edge AI: бенчмарк моделі, експорт в ONNX, інференс через onnxruntime і квантизація FP32 → FP16 → INT8 з оглядом Jetson, Raspberry Pi та NPU. Базу роботи з мікроконтролерами й реальним часом дає Embedded Development.

У I кварталі 2026 року оборонні компанії опублікували на DOU 3005 вакансій, і 496 з них стосувалися hardware. Це на 175 більше, ніж кварталом раніше, а попит на embedded за той самий час зріс ще на 44 позиції (аналітика DOU). У Frontline Robotics, яка за 2025 рік відкрила 300 вакансій, кажуть, що саме hardware- та embedded-ролі зараз закривати найважче.
Далі про те, хто такий embedded developer, чому цих людей бракує, скільки їм платять і як у цю роль приходять інженери з інших напрямів.
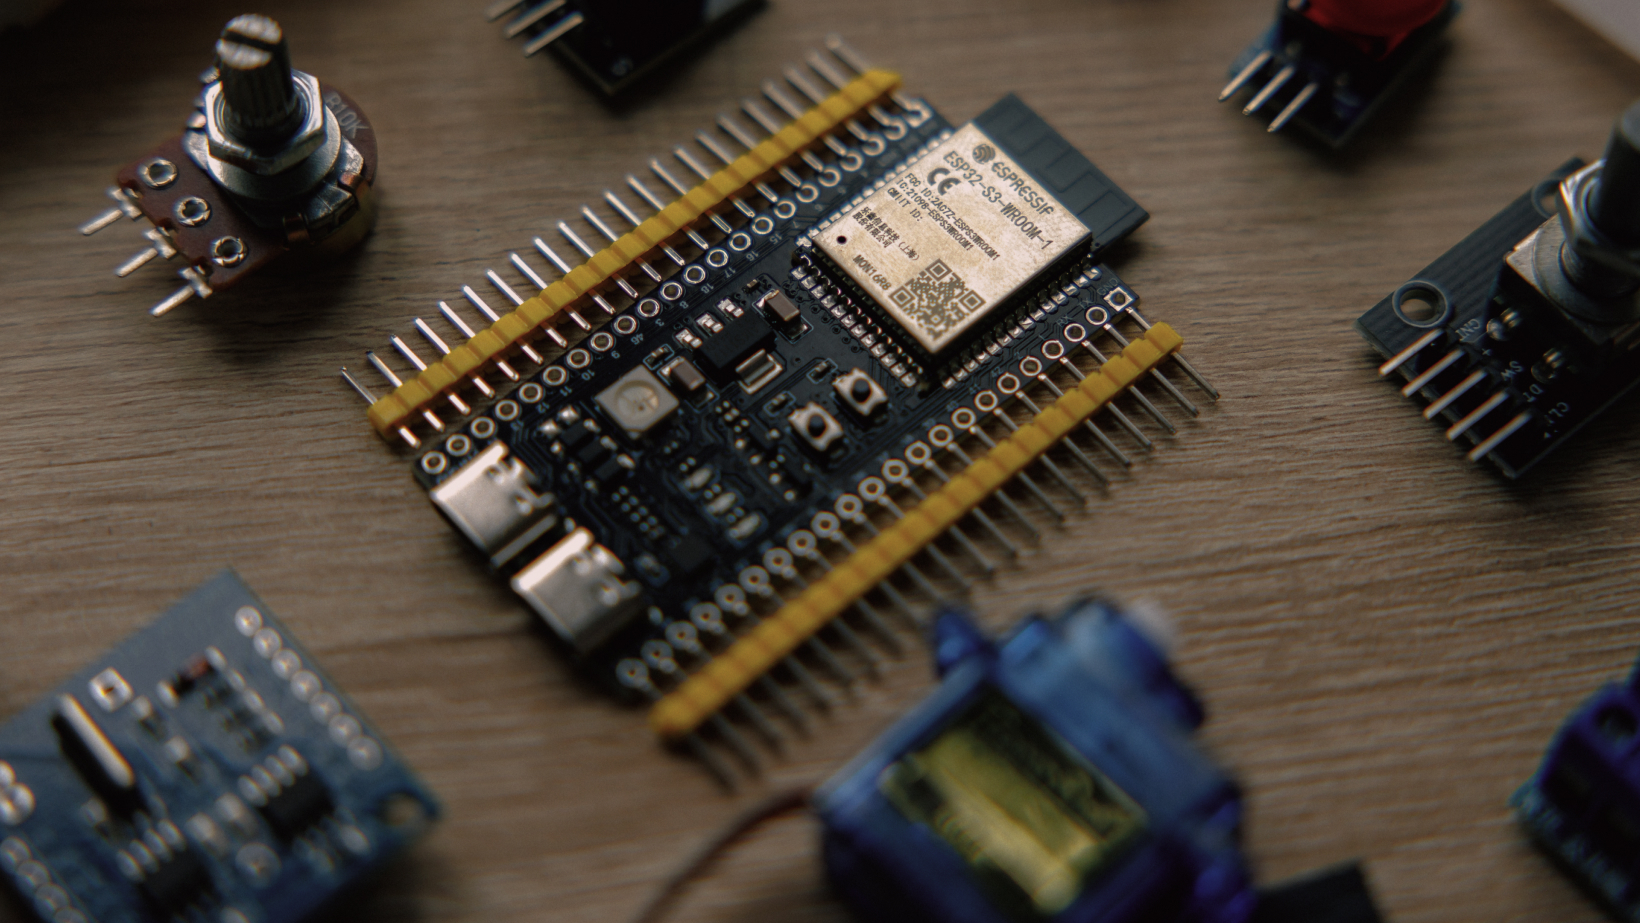
Embedded developer пише програмне забезпечення, яке працює всередині пристрою: на мікроконтролері польотного контролера, у модулі зв'язку, в блоці керування двигуном. Його код напряму керує залізом, вкладається в кілобайти пам'яті й реагує на події за мілісекунди. Результат такої роботи можна взяти в руки.
На практиці embedded-інженер читає datasheet на мікросхему, запускає плату після виробництва, пише драйвери периферії, налагоджує обмін по шинах і шукає причину збою з осцилографом. Частина дня минає за ноутбуком. Решта за столом із платою, щупами й паяльником, і саме ця частина відрізняє роль від звичної розробки.
Причин кілька, і вони накладаються одна на одну.
Ринок вузький від початку. Head of Talent Acquisition Frontline Robotics Аліна Богульська в коментарі DOU називає головну причину прямо: «це дуже вузький ринок». Людей із таким досвідом в Україні загалом небагато, а запит на них росте щокварталу.
Компанії масштабуються швидше, ніж з'являються інженери. Frontline Robotics планує у 2026 році знайти ще 100–200 спеціалістів. Infozahyst говорив про до 150 нових вакансій в R&D. У Vyriy серед найпотрібніших теж називають hardware-інженерів і embedded-розробників.
Поріг входу вищий, ніж у вебі. Потрібні одночасно C/C++, уміння читати схеми й розуміння того, як поводиться фізичний пристрій. Помилку в прошивці не завжди виправиш патчем: якщо партія плат уже зібрана, вона коштує часу, грошей і компонентів.
Досвід з вебу переноситься частково. Backend-розробник із сильним C++ швидко звикає до мови, але вперше стикається з перериваннями, таймінгами й пам'яттю, якої завжди мало. Тому Senior у вебі зазвичай приходить в embedded на нижчий грейд і росте вже там.
Набір технологій у вакансіях повторюється з невеликими варіаціями:
В оборонних і dual-use продуктах до цього додаються вимоги до надійності. Watchdog, обробка відмов, поведінка при просіданні живлення: те, що в навчальному проєкті можна пропустити, у реальному пристрої перевіряють першим.
За опитуванням DOU, медіанна зарплата розробника в DefTech становить $2850. Це на $480 менше, ніж в ІТ загалом. У Senior-розробників медіана $3800, що на $700 нижче за ІТ.
Для початківців картина краща: у DefTech джуни найчастіше працюють саме embedded- і backend-розробниками, і DOU окремо називає сферу сприятливою для Junior Embedded. Верхня межа теж є. Під час ярмарку «Арсенал талантів» у Vyriy говорили, що розробники плат можуть отримувати до $12 000.
Тобто на старті зарплата в оборонці зазвичай нижча за ІТ. Перевага в конкуренції: на deftech-вакансію в середньому відгукується 9 кандидатів, а на front-end позицію в ІТ їх буває 86.
Спільне для всіх п'яти груп одне: є половина потрібних навичок, і другу половину складно добрати уривками з YouTube.
Arduino підходить, щоб зрозуміти, чи цікаво тобі працювати із залізом. Для вакансії цього мало: роботодавці чекають досвіду з реальними мікроконтролерами та RTOS.
Освітня програма Embedded Development у Beetroot Academy триває 5 місяців із заняттями тричі на тиждень і розрахована на спеціалістів із технічною базою. Для ветеранів із технічним досвідом Frontline Robotics покриває одне місце на програмі щомісяця. Інші програми напряму зібрані на сторінці Defence & Dual-use.

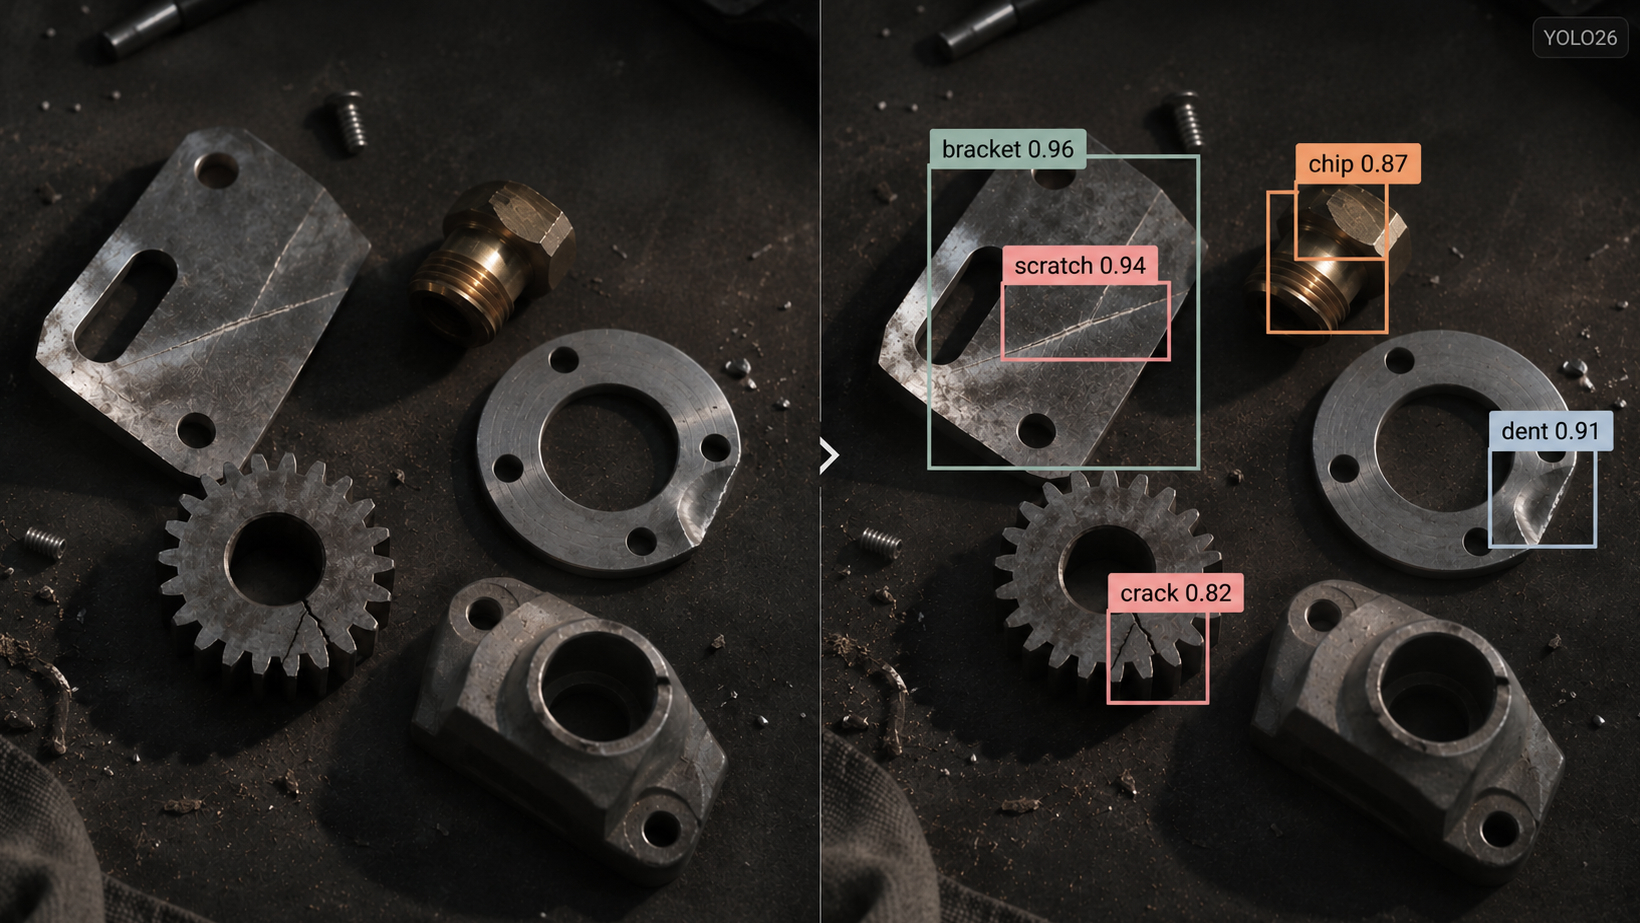
Щоб навчити YOLO на своїх даних, потрібні чотири речі: кілька сотень розмічених зображень, файл конфігурації датасету, готова модель як стартова точка і кілька рядків коду на Python. Ultralytics зводить саме тренування до однієї команди. Решта роботи, і вона важливіша, полягає в даних і в аналізі помилок.
Нижче повний цикл на прикладі детектора дефектів на деталях: від розмітки до експорту моделі в ONNX.
YOLO (You Only Look Once) є сімейством детекторів, які за один прохід по зображенню знаходять усі об'єкти й видають рамку, клас і впевненість для кожного. Модель швидка, має готові ваги для старту і бібліотеку, де тренування, валідація й експорт викликаються однаково.
Актуальна версія від Ultralytics називається YOLO26 і офіційно випущена 14 січня 2026 року. За даними Ultralytics, модель видає фінальні передбачення без окремого кроку NMS, у неї прибрали DFL для простішого експорту, а версія nano працює на CPU до 43% швидше за YOLO11. Підтримуються класифікація, детекція, сегментація, оцінка пози, повернуті рамки й трекінг.
Про ліцензію. Ultralytics поширює модель під AGPL-3.0 для навчання й open-source проєктів. Для використання в комерційному продукті потрібна Enterprise-ліцензія. Перевір це до того, як закладати YOLO в архітектуру продукту.
Для першої ітерації вистачить 300–500 зображень на клас, якщо об'єкти помітні й умови зйомки схожі на реальні. Важливіше за кількість різноманіття: різне освітлення, ракурси, фон, частково перекриті об'єкти.
Розмічати зручно в Roboflow або CVAT. Обидва вміють експортувати у формат YOLO, де кожному зображенню відповідає текстовий файл із рядком на кожен об'єкт:
0 0.512 0.430 0.120 0.085Перше число означає клас, далі йдуть координати центру рамки, її ширина й висота. Усі значення нормалізовані від 0 до 1 відносно розміру зображення.
Структура папок:
datasets/defects/
images/train/ images/val/
labels/train/ labels/val/path: datasets/defects
train: images/train
val: images/val
names:
0: scratch
1: chipВалідаційна вибірка має бути незалежною від тренувальної. Якщо ти нарізав кадри з одного відео, не клади сусідні кадри в різні вибірки: вони майже ідентичні, і метрики вийдуть завищеними. Діли за відео або за днями зйомки.
from ultralytics import YOLO
model = YOLO("yolo26n.pt") # стартові ваги, версія nano
model.train(data="data.yaml", epochs=100, imgsz=640)
metrics = model.val()
Те саме з термінала:
pip install ultralytics
yolo detect train data=data.yaml model=yolo26n.pt epochs=100 imgsz=640
Тренувати можна в Google Colab на безкоштовному GPU. Невеликий датасет на кілька сотень зображень навчається за десятки хвилин.
Який розмір моделі обрати. YOLO26 має версії nano, small, medium, large та extra large. Починай з nano або small: вони швидко тренуються і показують, чи є в даних сигнал. Більша модель має сенс, коли ти вже вичерпав можливості даних, а пристрій, на якому працюватиме детектор, витримає навантаження.
Одна цифра нічого не каже без контексту задачі. Детектору дефектів на лінії важливіший recall: пропущений брак коштує дорожче, ніж зайва перевірка. Системі сповіщень у застосунку важливіша precision, бо хибні тривоги користувач швидко вимкне.
Після тренування Ultralytics зберігає графіки й confusion matrix у папці runs. Подивись, які класи модель плутає, і відкрий самі зображення з помилками. Цифри покажуть, що щось не так, а картинки покажуть, що саме.
Найчастіші причини слабких результатів:
Ітерація виглядає так: знайти помилки, зрозуміти причину, змінити дані, перетренувати, порівняти метрики. Дві-три таких ітерації зазвичай дають більше, ніж перехід на більшу модель.
model.export(format="onnx")
ONNX є універсальним форматом, який запускається через onnxruntime на CPU, а також конвертується в TensorRT для Jetson чи в інші формати для прискорювачів. YOLO26 офіційно експортується в ONNX, TensorRT, CoreML та OpenVINO. Як запускати модель на пристрої й навіщо квантизація, ми розібрали в статті Edge AI на Raspberry Pi і Jetson.
У освітній програмі Computer Vision fine-tuning YOLO26 на власному датасеті займає центральну частину курсу: розмітка в Roboflow, тренування, аналіз помилок, друга ітерація й експорт в ONNX. Базові поняття комп'ютерного зору зібрані в окремому гайді.

Павло Терехов служить у війську механіком дронів. До мобілізації він розробляв високонавантажені системи, трохи волонтерив і почав розбиратися в дронах, коли це ще не було масовою темою. Тепер він випускник освітньої програми Embedded Development у Beetroot Academy.
На програму Павло прийшов уже з досвідом у дронах, але хотів зрозуміти, як працюють розумні пристрої й додаткові плати, які на дрони встановлюють. Вчитись було важко, каже він, але вчителі завжди йшли назустріч.
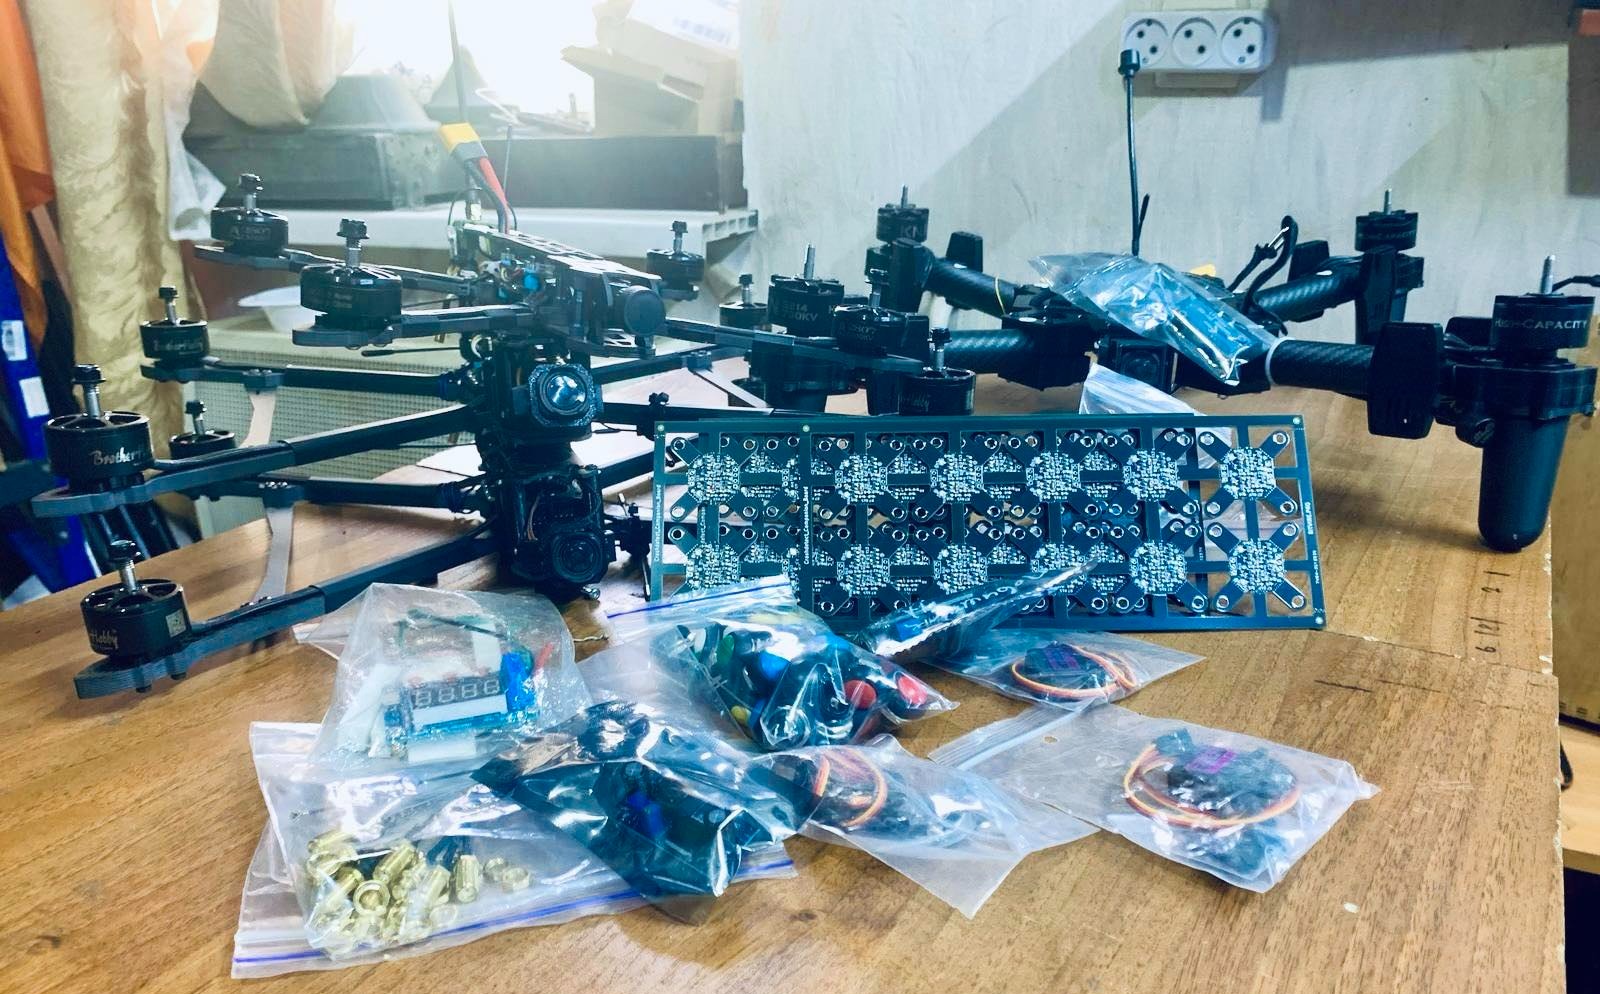
У війську Павло працює за профілем, з дронами, тож досвід у нього був. Бракувало іншого: треба було розбиратися не лише в самих дронах, а й в «аксесуарах», тобто додаткових платах і модулях, і розуміти, як «подружити» різні пристрої між собою.
Головною метою Павло називає саме це: розібратись на просунутішому рівні, як працюють розумні пристрої та додаткові плати на дронах.
Павлу сподобався підхід програми, і найбільше практичні речі: час, кількість занять і матеріали.
Навчання далося нелегко, і Павло цього не приховує. Підтримку він теж памʼятає: «Вчитись було важко, але вчителі завжди йшли назустріч і допомагали».

Домашні завдання програми він переробляв під «дронове» застосування.
Після програми Павло краще розуміє, як працює пристрій. Через це інакше проходять розмови з постачальниками: він говорить предметніше й пояснює, що саме потрібно від обладнання.
У планах зробити корисні пристрої для роботи.


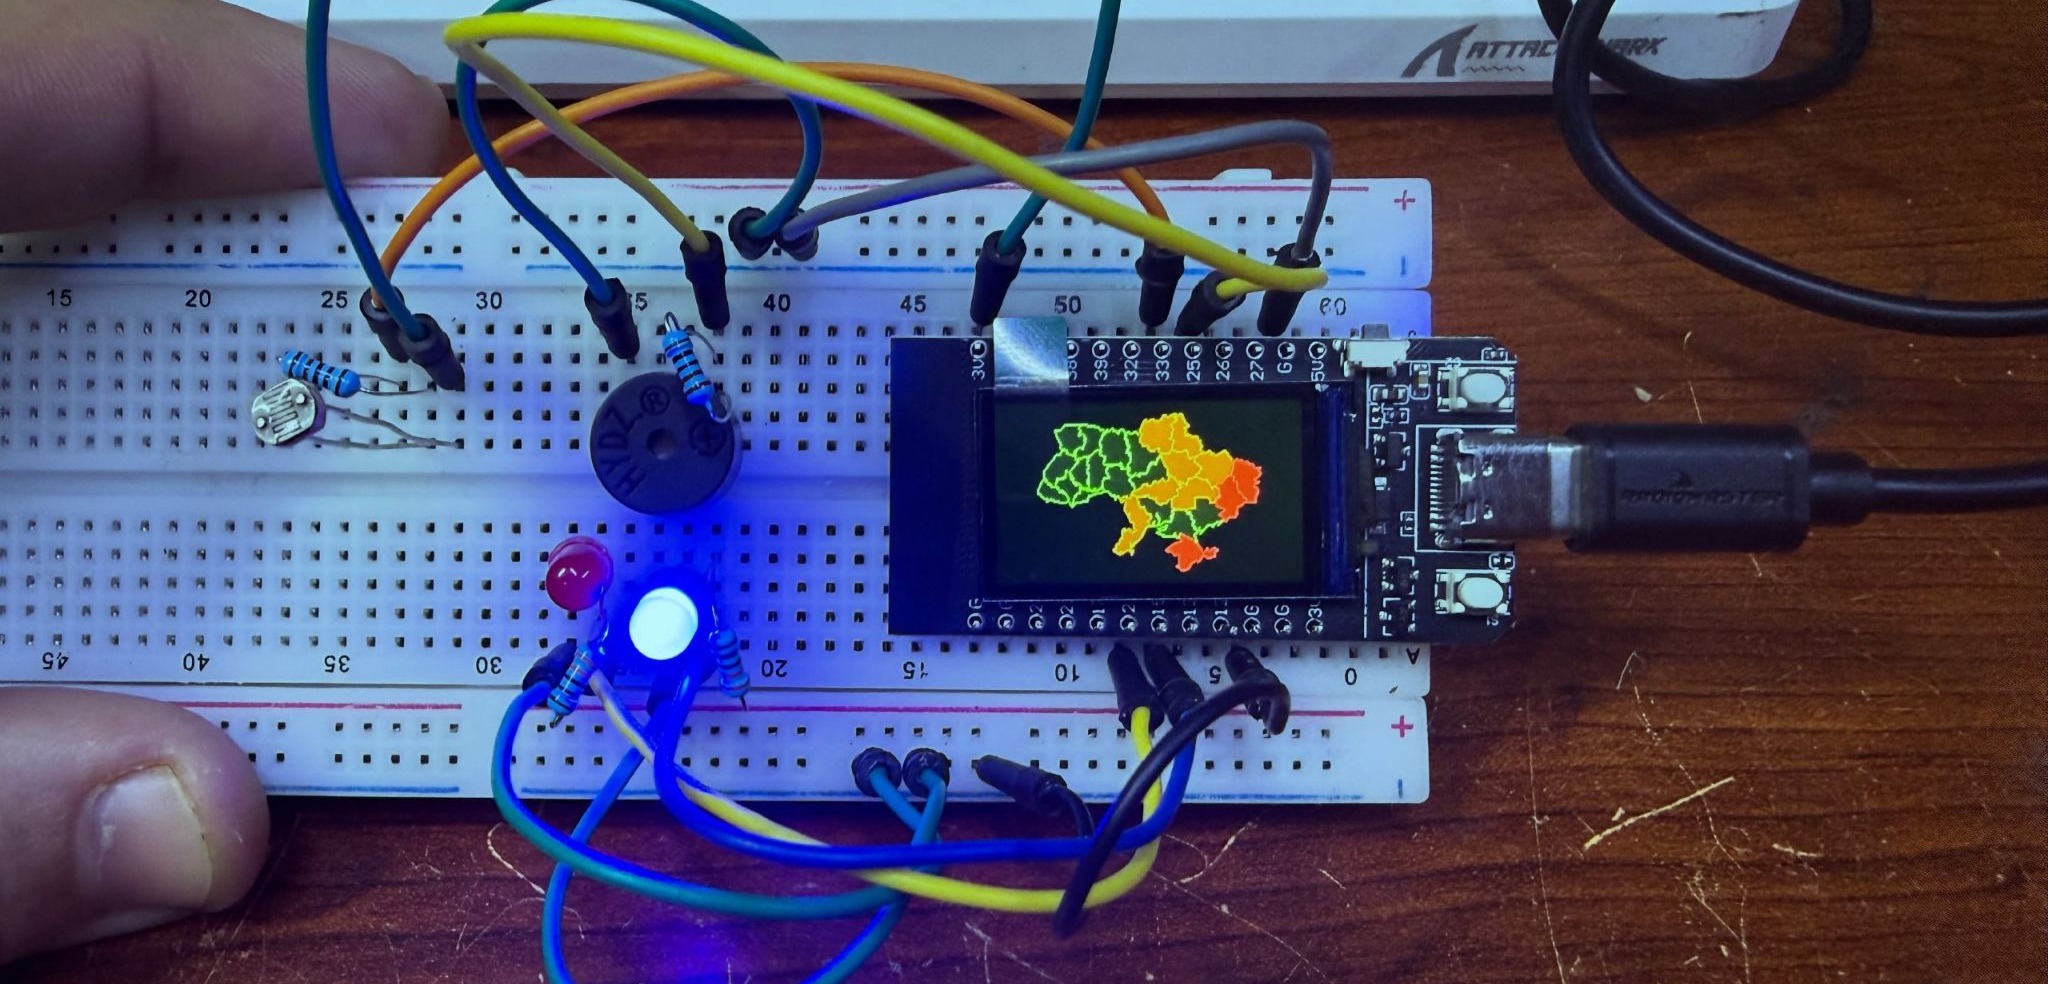
У вільний час Павло збирає власні пристрої. Один із них називається AlertInUA: автономний настільний індикатор повітряних тривог України. Він працює цілодобово, сам підлаштовує яскравість, а код проєкту відкритий. Основа: плата LilyGO T-Display на ESP32, прошивка на FreeRTOS.

На екрані карта областей з поточними тривогами. Налаштовується пристрій через власну точку доступу Wi-Fi. На макетній платі поруч з дисплеєм є світлодіоди та зумер.
Паралельно він працює над ще одним проєктом: зробив Telegram-бота підтримки, додав його на лендінг і в застосунок, виправив дрібні баги й прибрав тестові дані.